农业背景
经营尺度在变化,设备需求也在分化。
项目背景关注中国农业土地流转与经营整合:分散地块与规模化经营并存,设备需要适配不同的面积、地形与作业频次。
对中小农户而言,初期设备投入、运输条件与季节性作业需求需要一同考虑。设计需要在载重、投入与日常使用之间建立平衡。
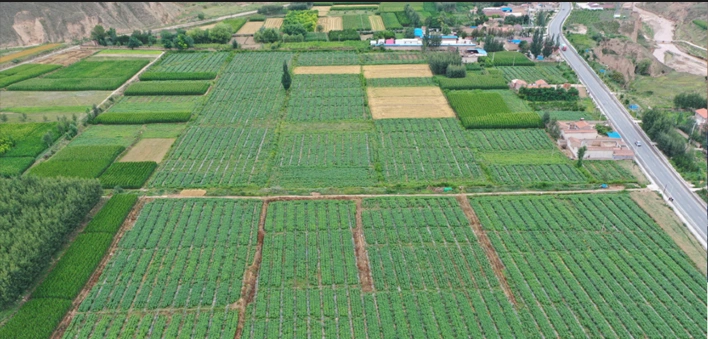
土地流转与整合
经营范围与地块组织发生变化。
多种经营规模
小地块与较大规模经营形成不同投入条件。
多样的作业任务
设备配置需回应面积、地形与任务差异。
农业无人机概念设计
以模块化设计为核心,探索一套能够根据农田规模、地形与作业需求灵活组合的农业无人机系统。
项目核心、设备适配问题与设计目标。
一套可以随作业情境重构的农业无人机系统。
DJI Next T+ 以模块化为核心,探索农业无人机在不同农田规模、地形与作业条件下的设备适配。通过灵活组合与模块扩展,兼顾便携性、作业能力与使用灵活性。
将设备视为可组合、可扩展的系统,探索按需调整配置的可能性。
从农田面积、地形差异与任务需求出发,理解设备应如何响应具体情境。
将便携性、作业能力与使用灵活性一起纳入设计决策。
从农业背景、现有设备与用户需求理解设计机会。
理解经营尺度、设备能力与实际使用之间的关系。
经营尺度在变化,设备需求也在分化。
项目背景关注中国农业土地流转与经营整合:分散地块与规模化经营并存,设备需要适配不同的面积、地形与作业频次。
对中小农户而言,初期设备投入、运输条件与季节性作业需求需要一同考虑。设计需要在载重、投入与日常使用之间建立平衡。
经营范围与地块组织发生变化。
小地块与较大规模经营形成不同投入条件。
设备配置需回应面积、地形与任务差异。
从载重与配置出发,理解设备能力与使用条件之间的取舍。
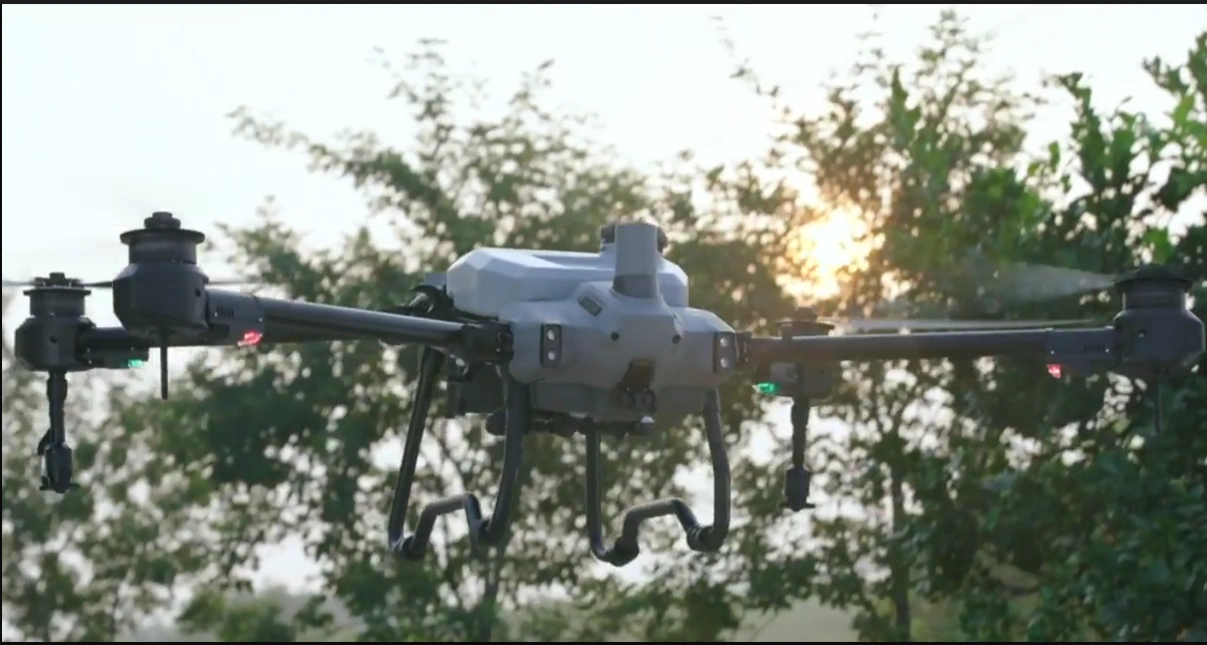
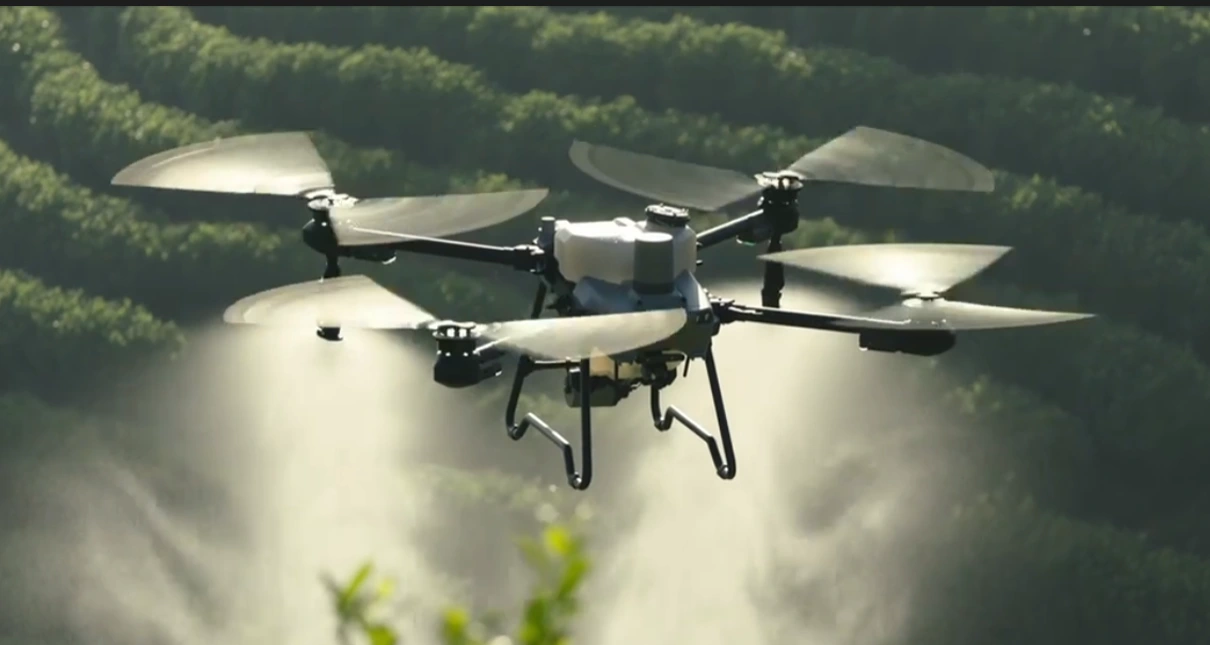
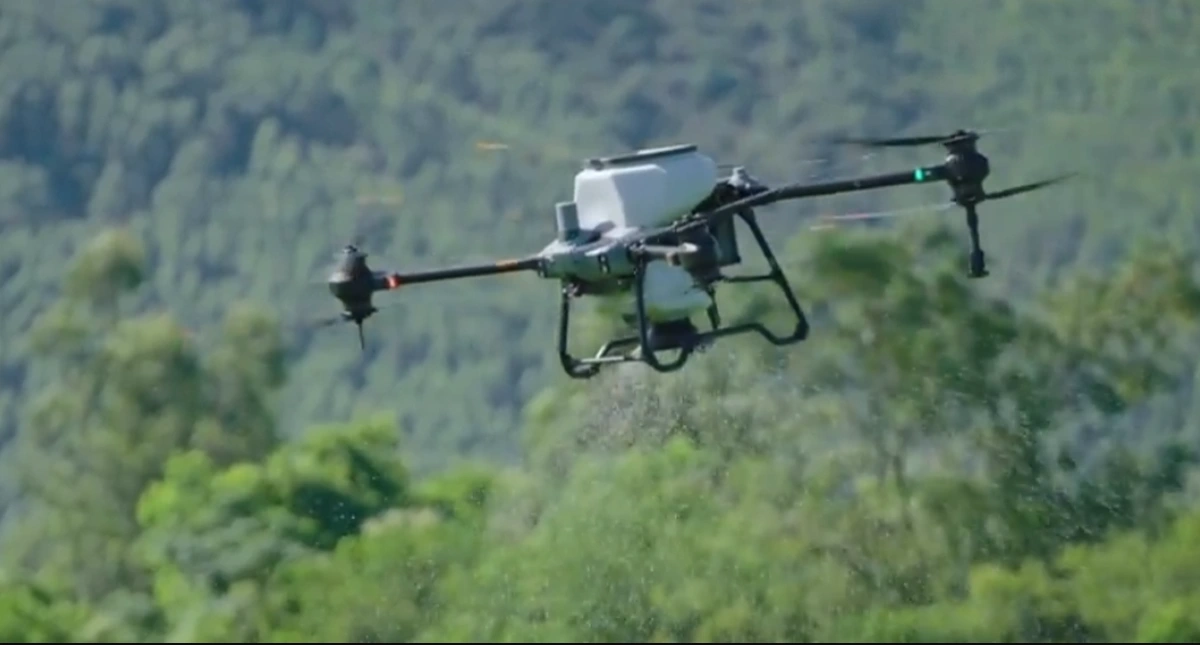
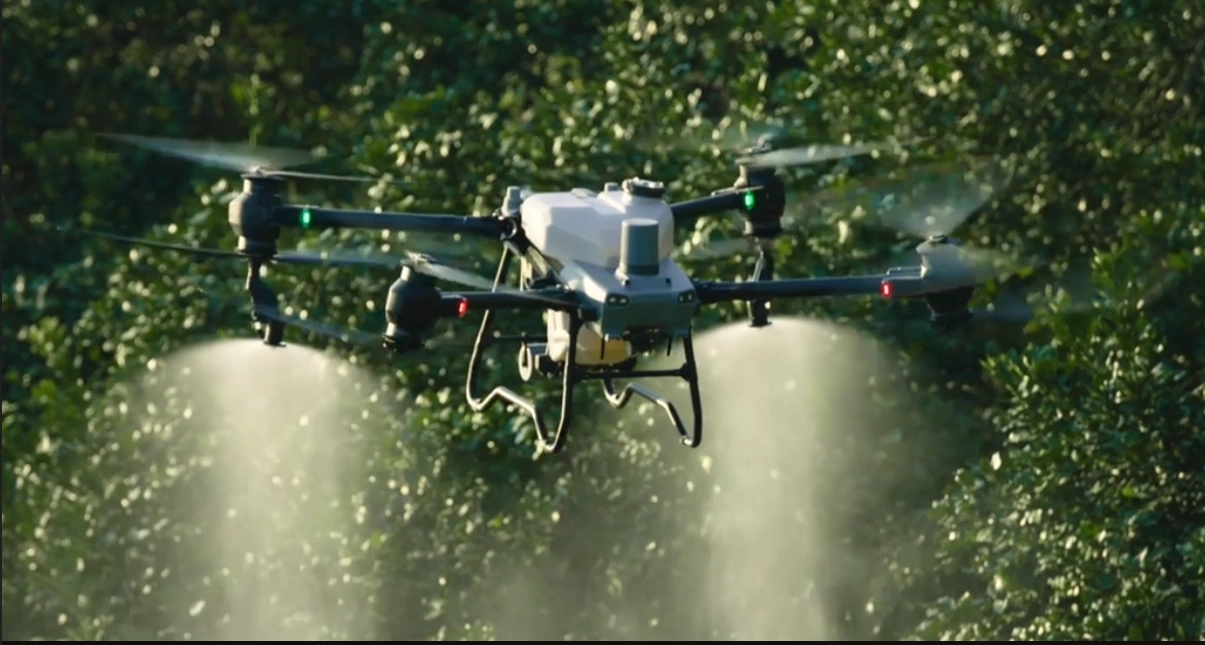
T20P / T25 / T40 / T50 · 原展板 p2 图片局部
横向滑动查看完整对比。
| 机型 | 喷洒载重 | 播撒载重 | 配置要点 | 场景判断 |
|---|---|---|---|---|
| T20P | 20 kg | 25 kg | 紧凑、可折叠;双雾化系统与双目视觉。 | 关注运输收纳与频繁转场。 |
| T25 | 20 kg | 25 kg | 前后相控阵雷达、双目视觉与 FPV 云台相机;展板强调单人操作。 | 关注单人操作与多地形任务适配。 |
| T40 | 40 kg | 50 kg | 共轴双旋翼;双雾化系统与双目视觉。 | 关注较大任务量下的载重与补给组织。 |
| T50 | 未标注 | 未标注 | 共轴双旋翼、分体式抗扭结构;前后相控阵雷达。 | 关注结构稳定、维护与持续作业组织。 |
载重与配置转录自 p2 文字说明;T50 载重未标注。场景判断为本项目的设计分析。
折叠与轻量化提示了搬运、收纳和跨地块移动的重要性。
结合 p3 的设计需求,关注日常维护、维修成本与补给组织。
载重、地形与任务共同影响配置选择,也构成模块化探索的切入点。
围绕三类使用者,梳理需要进一步验证的需求与设计方向。
控制初期投入,兼顾小地块作业与搬运。
以便携、按需配置为起点,支持逐步扩展。
共享设备、跨地块调度与不同任务配置。
探索模块共享与配置切换的可行性。
快速转场、装配检查、维护与持续作业。
关注搬运、连接与维护流程的清晰性。
设备能否随需求增长,持续调整自身的配置?
依据原展板 p2、p3 与项目概念整理。用户分组及需求为设计研究方向,尚待实地验证。
两个造型方向,探索结构、连接与扩展的关系。
两个方向,同一个问题:结构如何回应变化的作业需求?
从一体化机体的侧向连接,到可拆装的圆柱节点,探索连接方式如何影响配置、灵活性与扩展。
Direction 1
以中央中空结构组织药箱与喷洒系统,向机体侧面延伸连接,探索单机与多机组合。
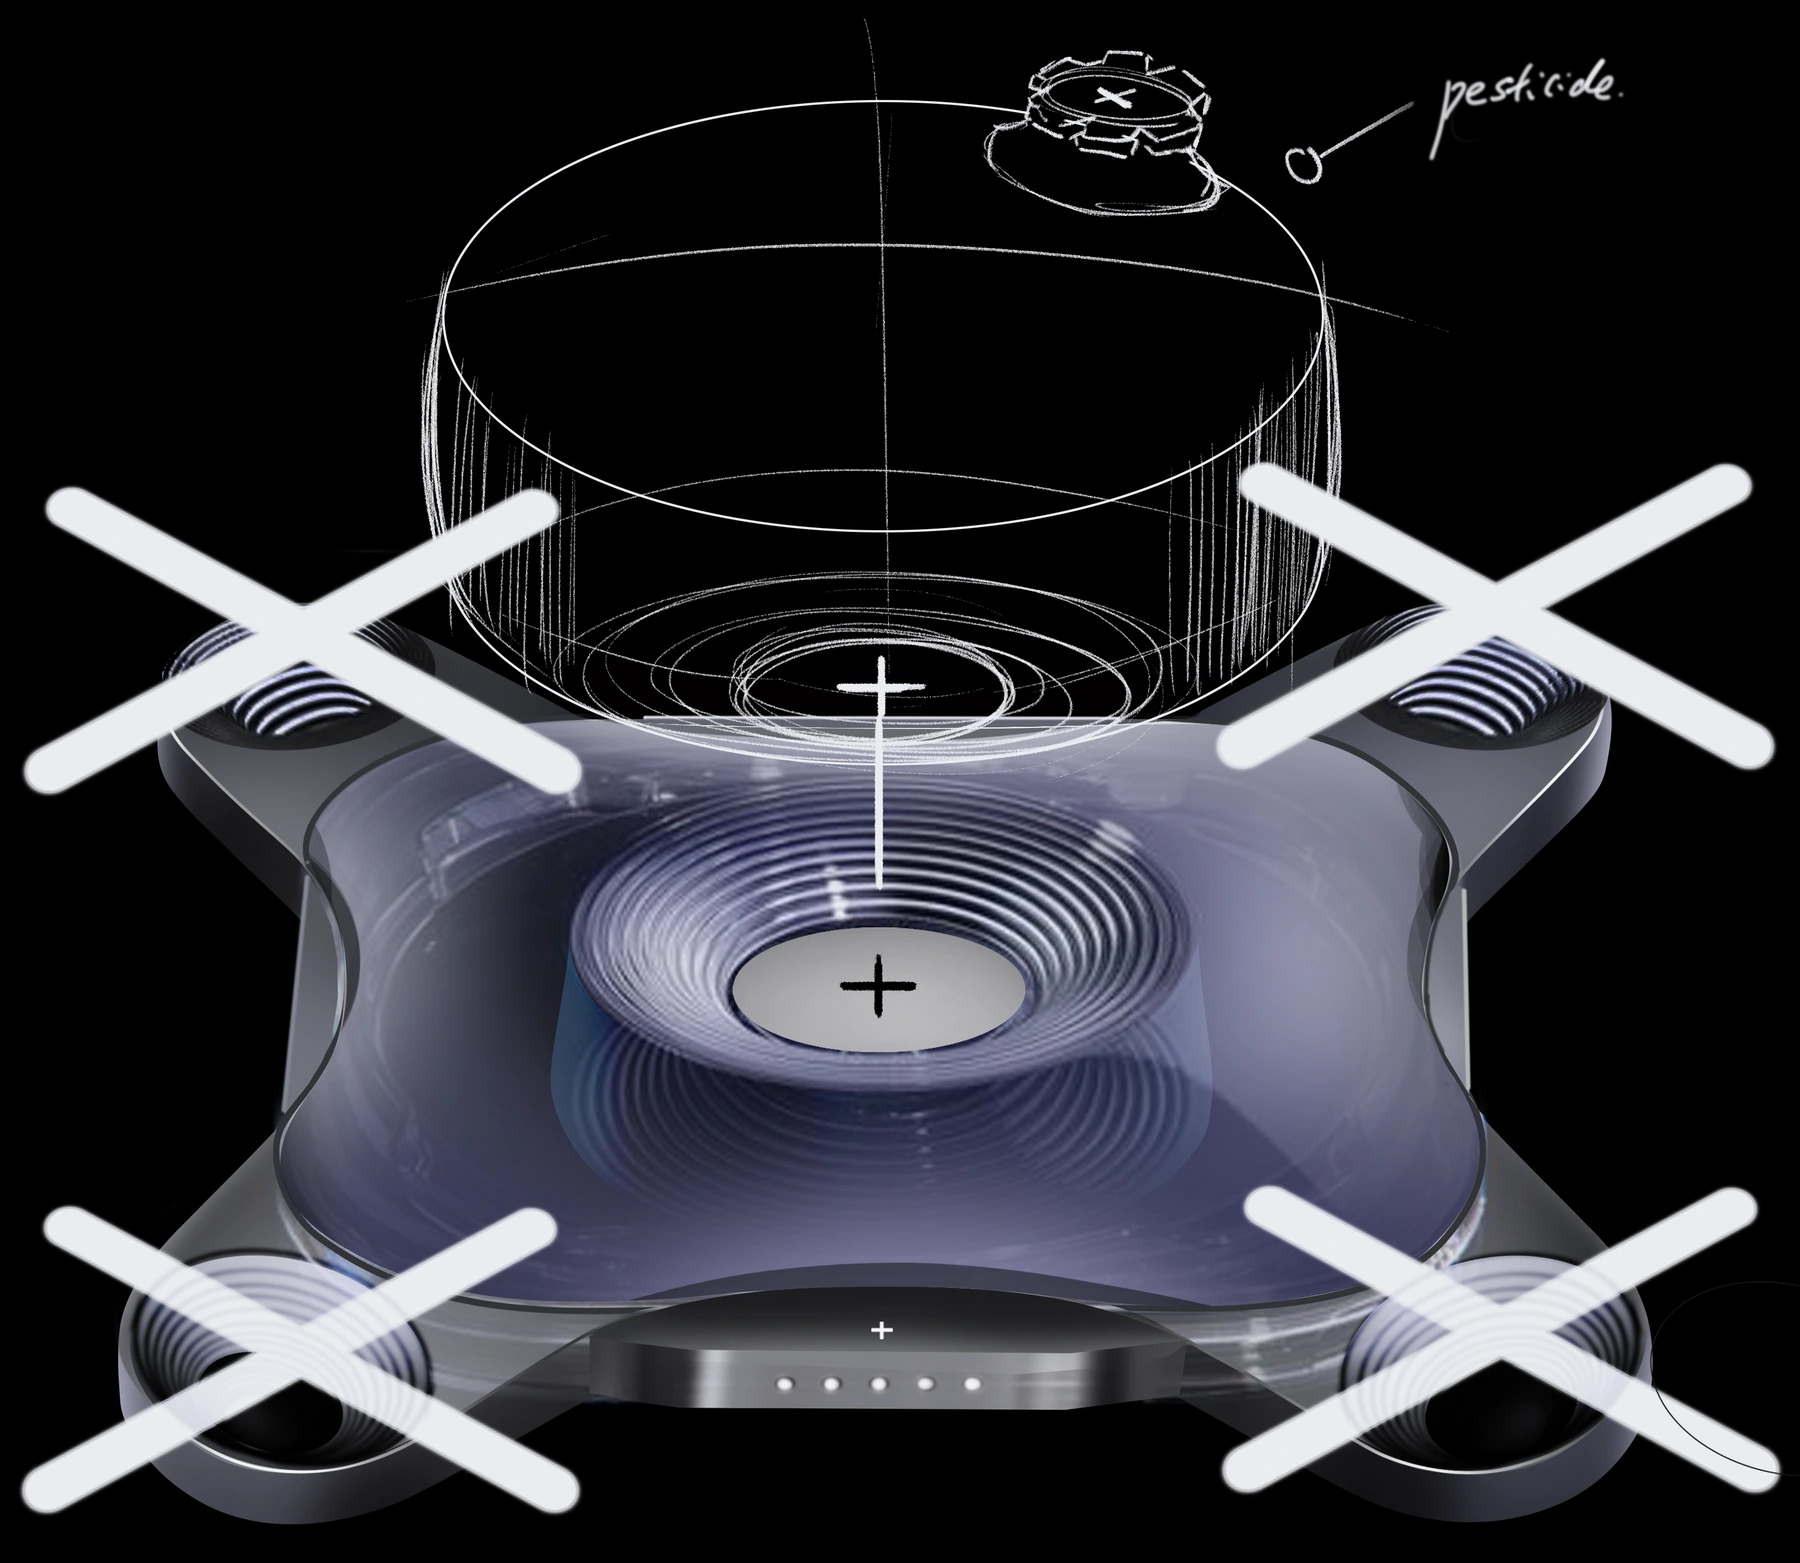
悬停或点选细节,探索设计思路。
从中央承载空间和侧向连接位置,阅读这一方向的结构思路。
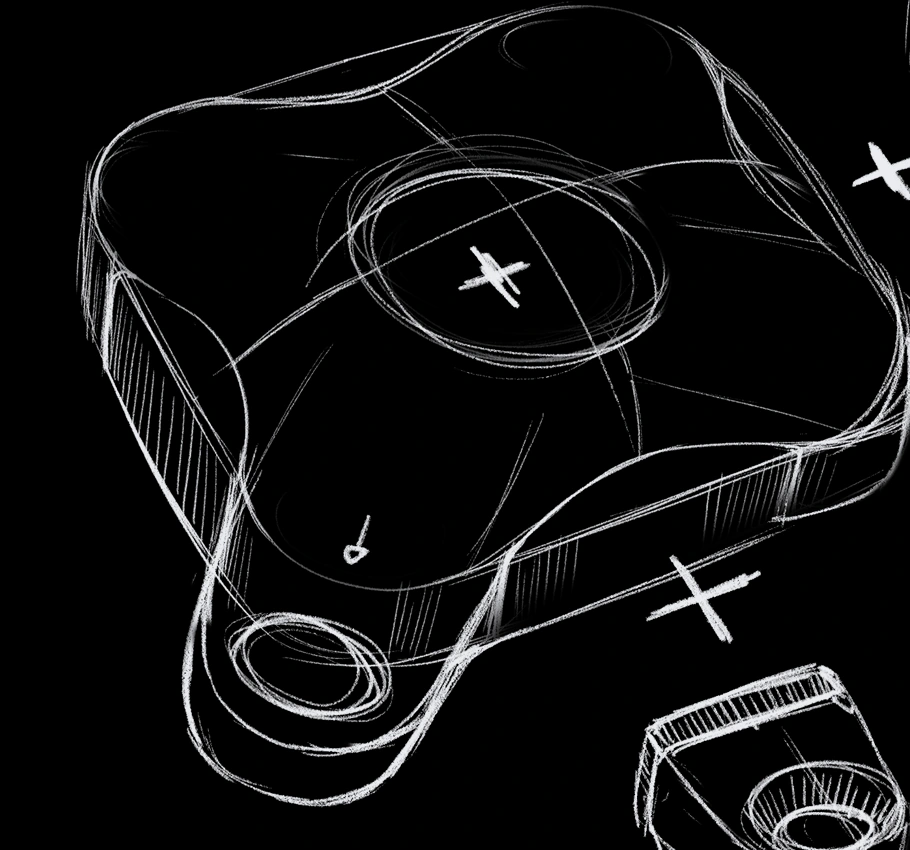
草图将连接位置放在机体外侧,以接口关系探索相邻单元的组合。连接强度、定位与锁止方式仍需后续验证。
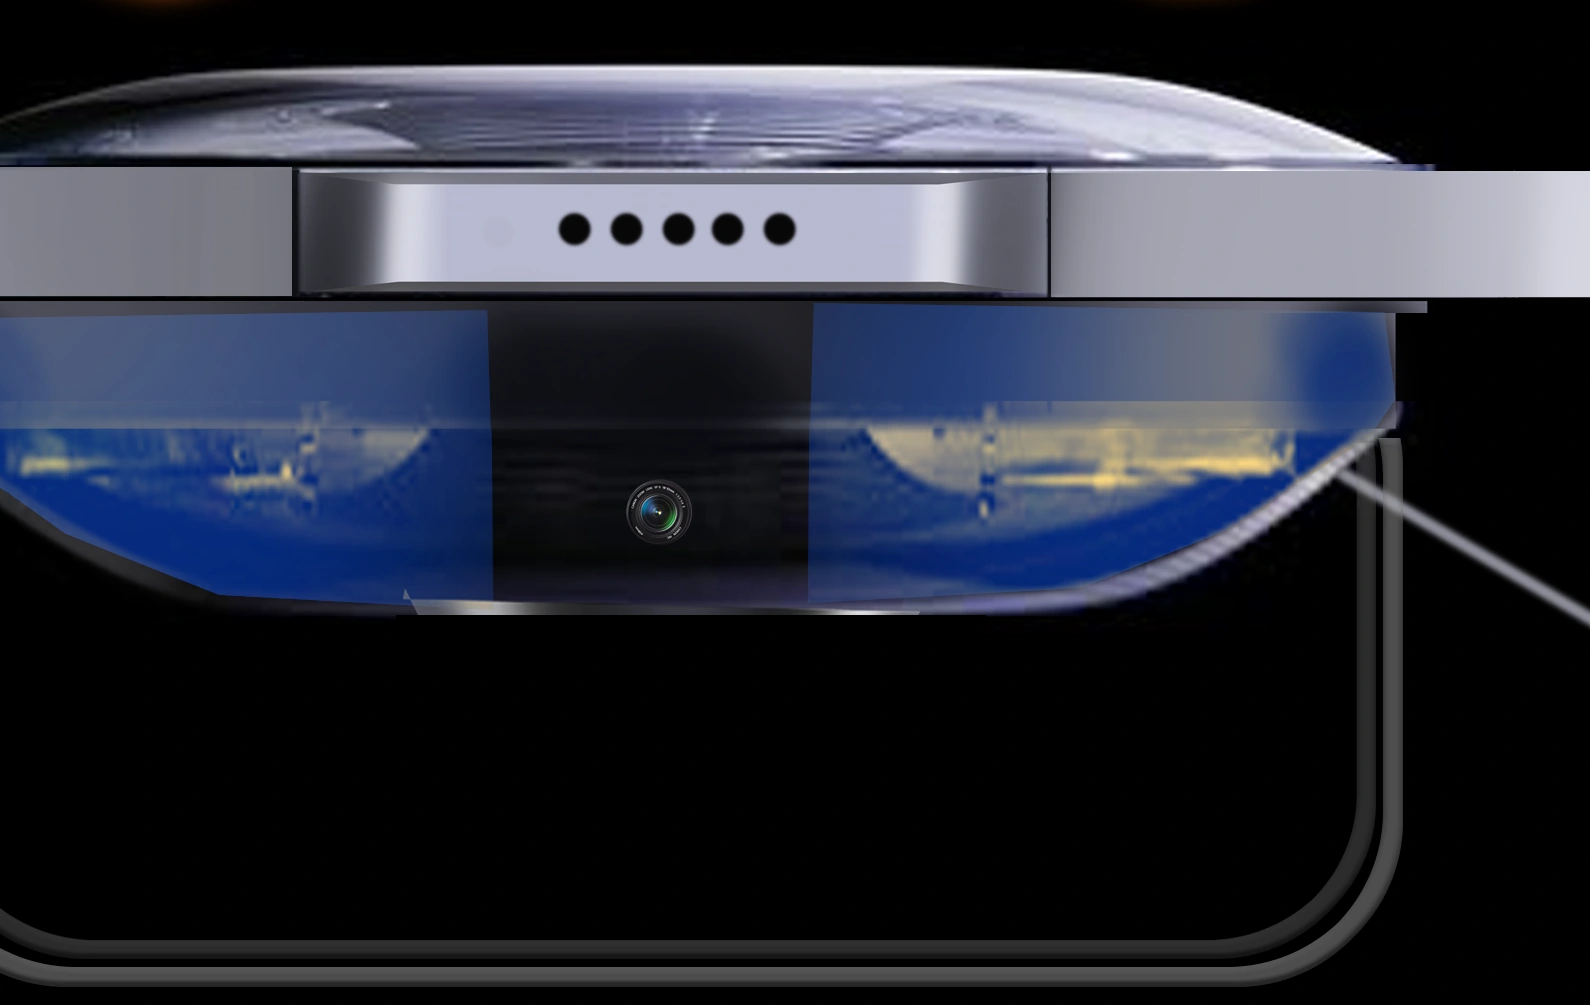
中部预留药箱与喷洒系统空间,摄像头和电池安排在机腹。此阶段关注空间组织与更换路径。
造型、结构与布局 · 原展板 p4 局部
Direction 2
将机臂、连接节点与载荷分开考虑,让形态探索转向可拆装的结构和不同的组合关系。
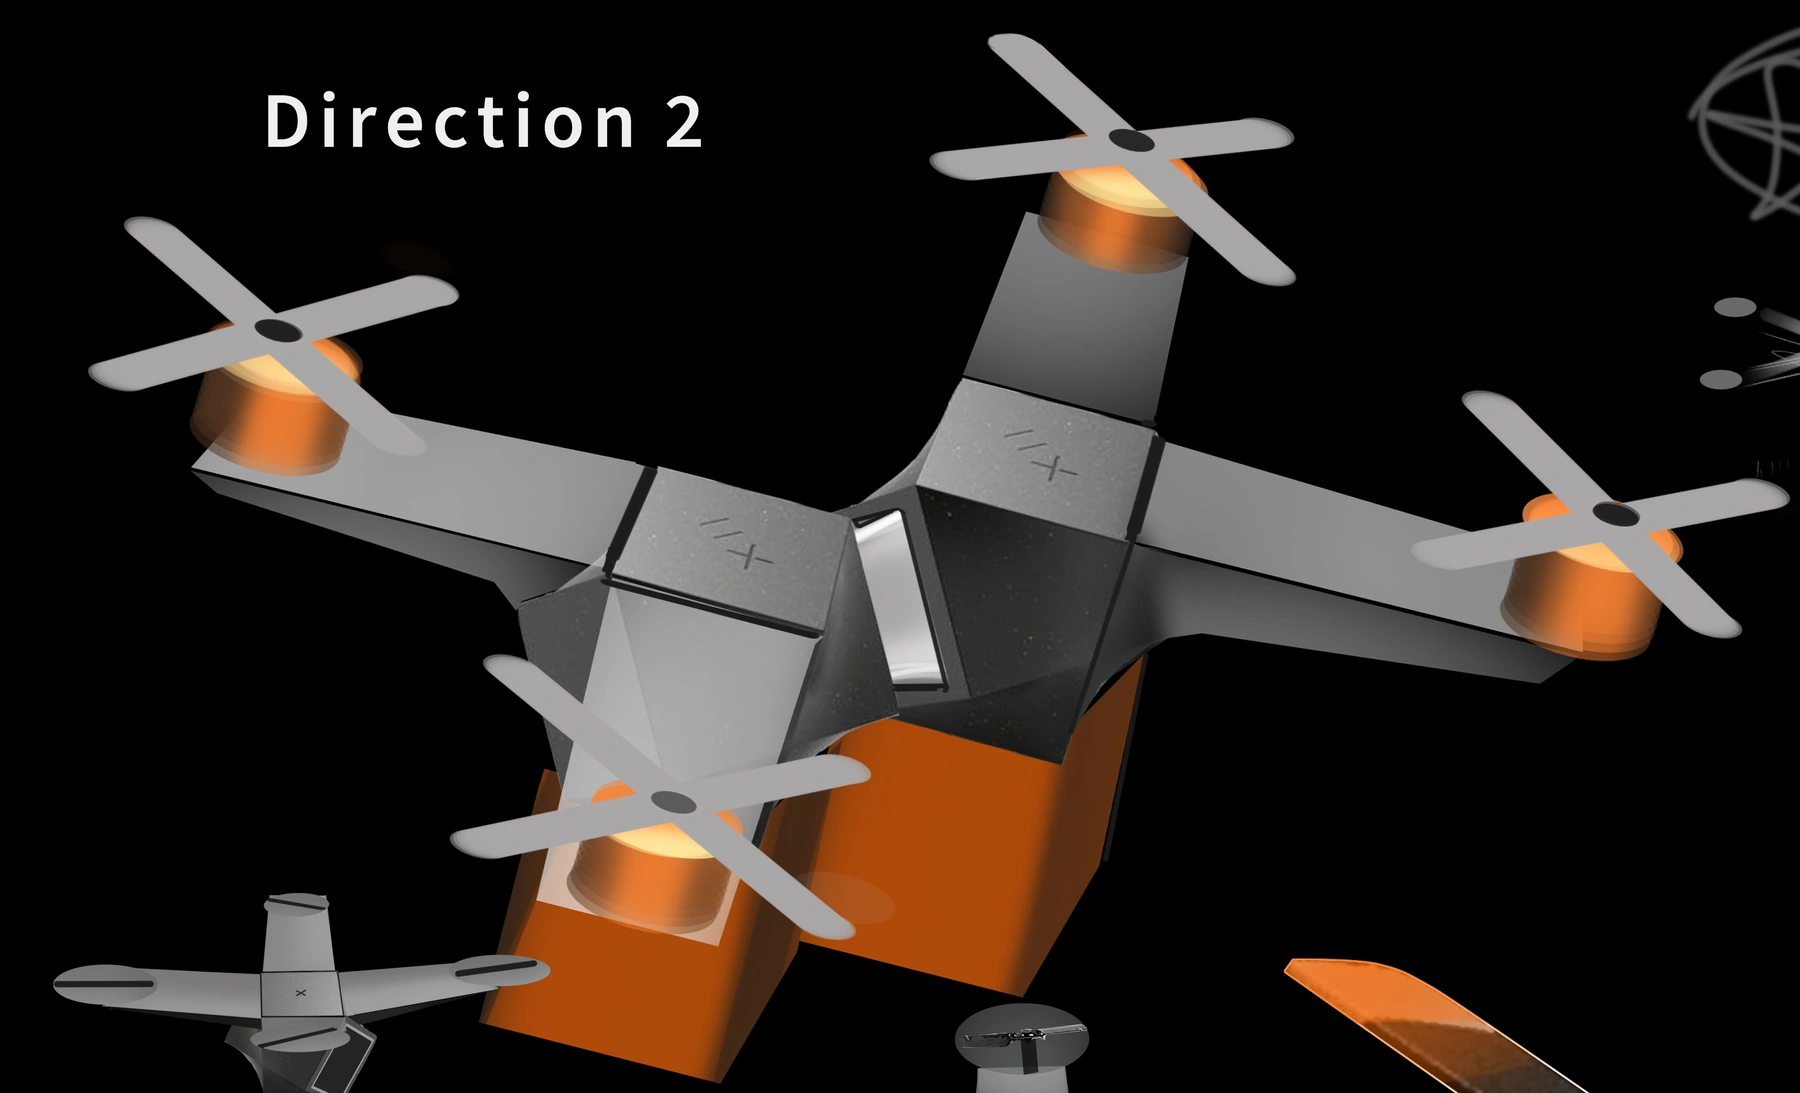
悬停或点选细节,探索设计思路。
这组早期渲染与草图,记录了从整体造型到可组合结构的探索。
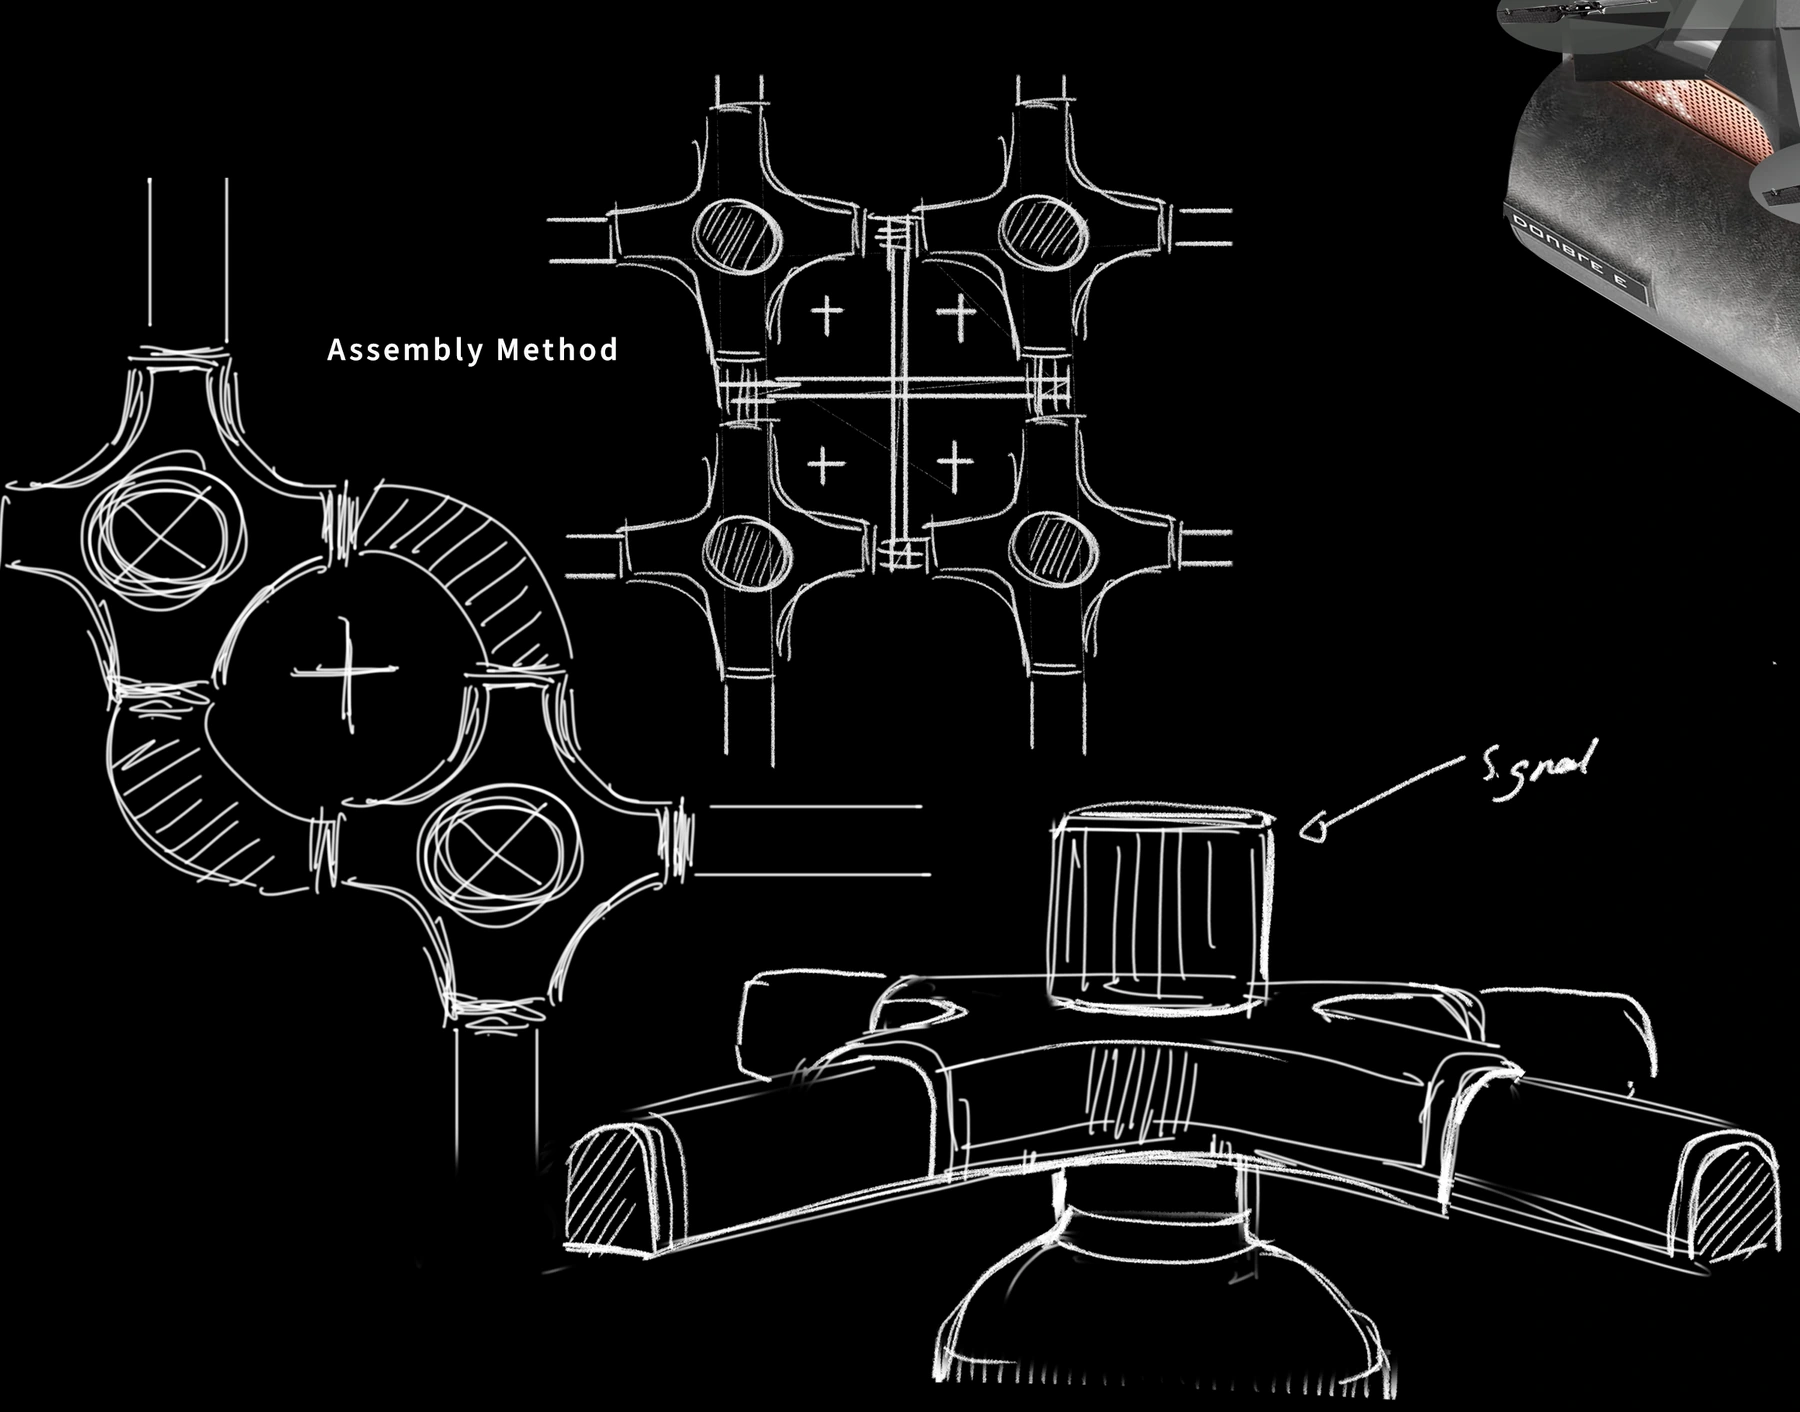
手绘结构同时记录了独立单元与多单元连接关系。配置变化以复用接口为探索方向,而不是为每个任务重新设计整机。
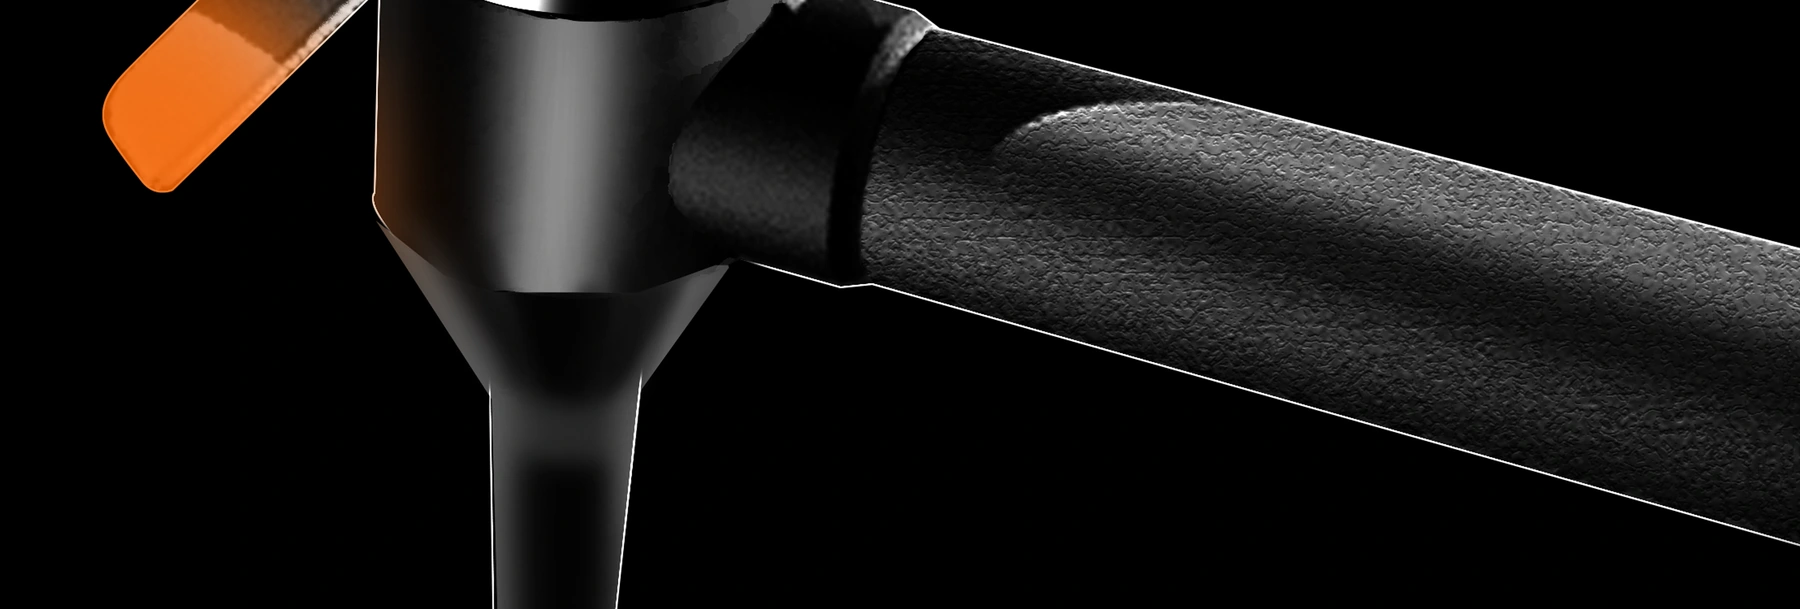
动力端与杆状机臂的过渡成为局部造型重点,为拆装、部件替换和结构简化留下讨论空间。
造型、装配与连接 · 原展板 p5 局部
两个方向逐步把问题从“单机是什么形状”推向“模块如何组合”。下一部分将进一步围绕机臂、机身与载荷组织模块化系统,并以 Basic / Plus / Ultra 回应不同作业需求。
本节为概念造型与连接思路探索。结构、载荷、成本及飞行性能尚未经工程或实飞验证。
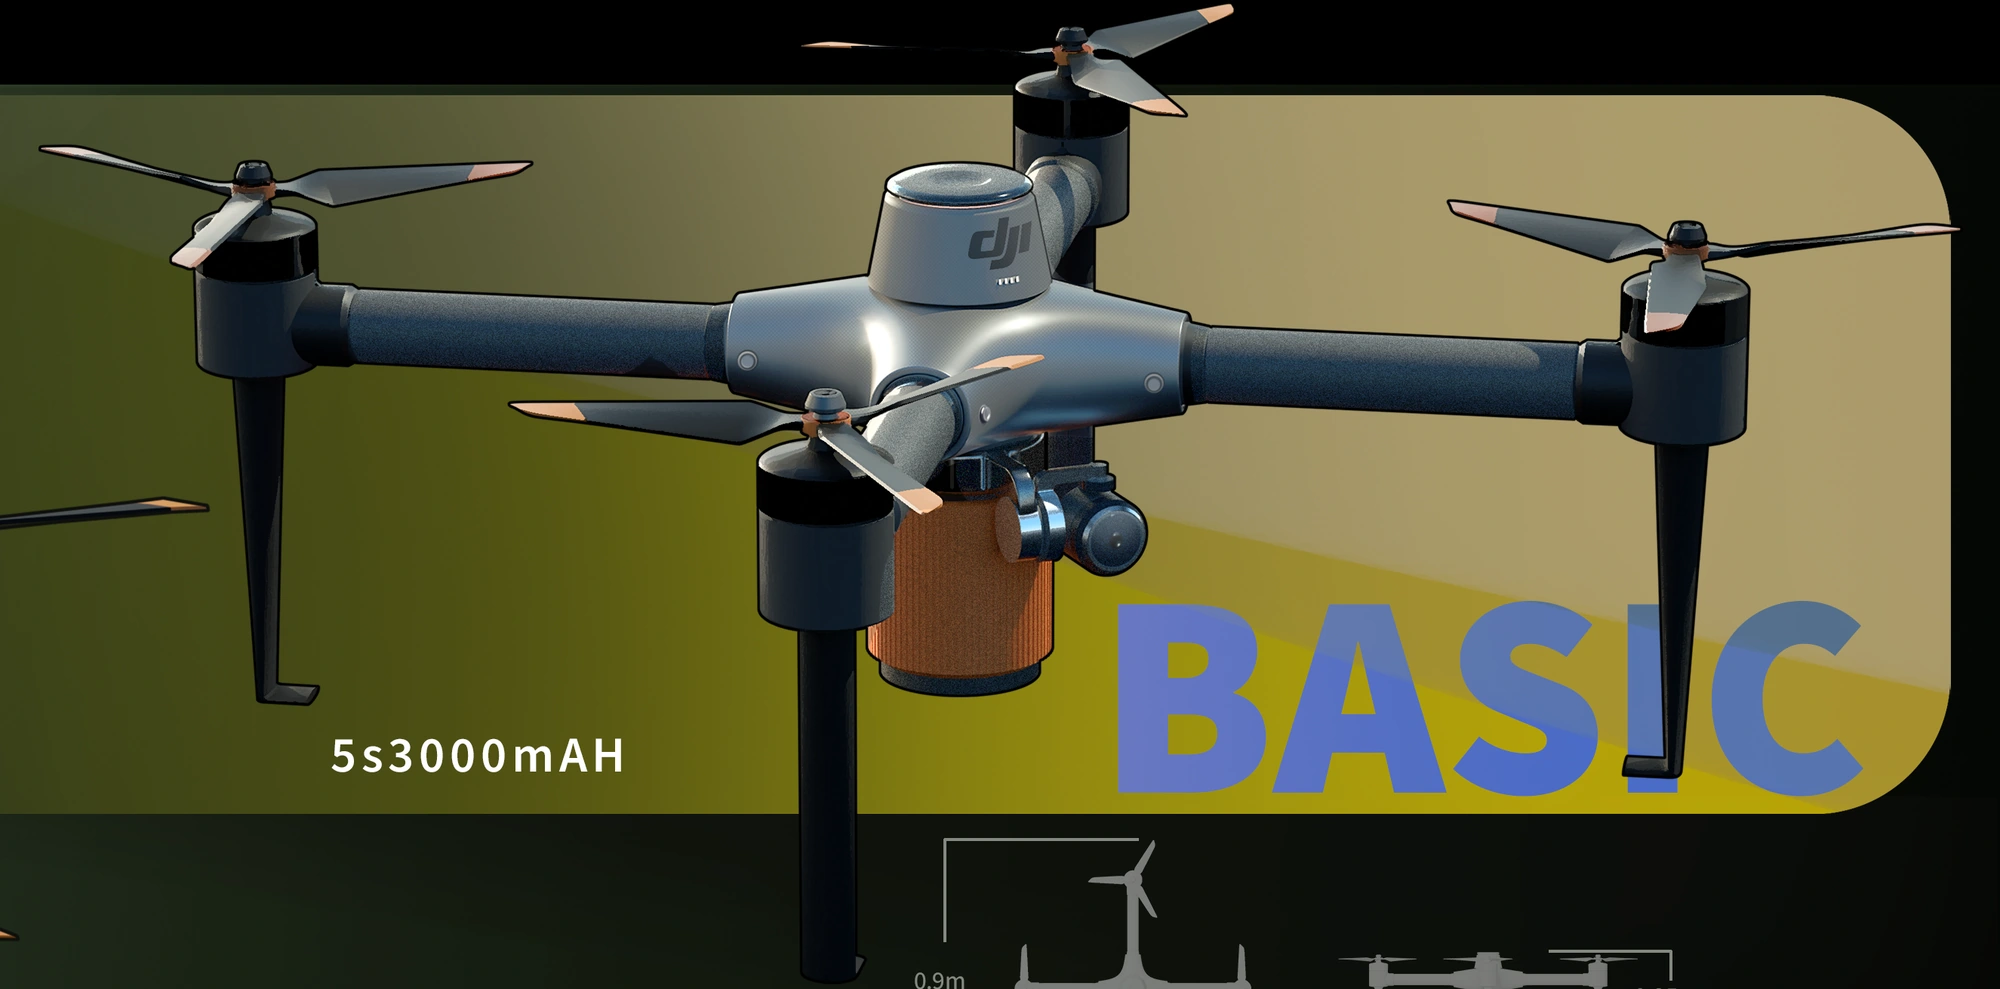
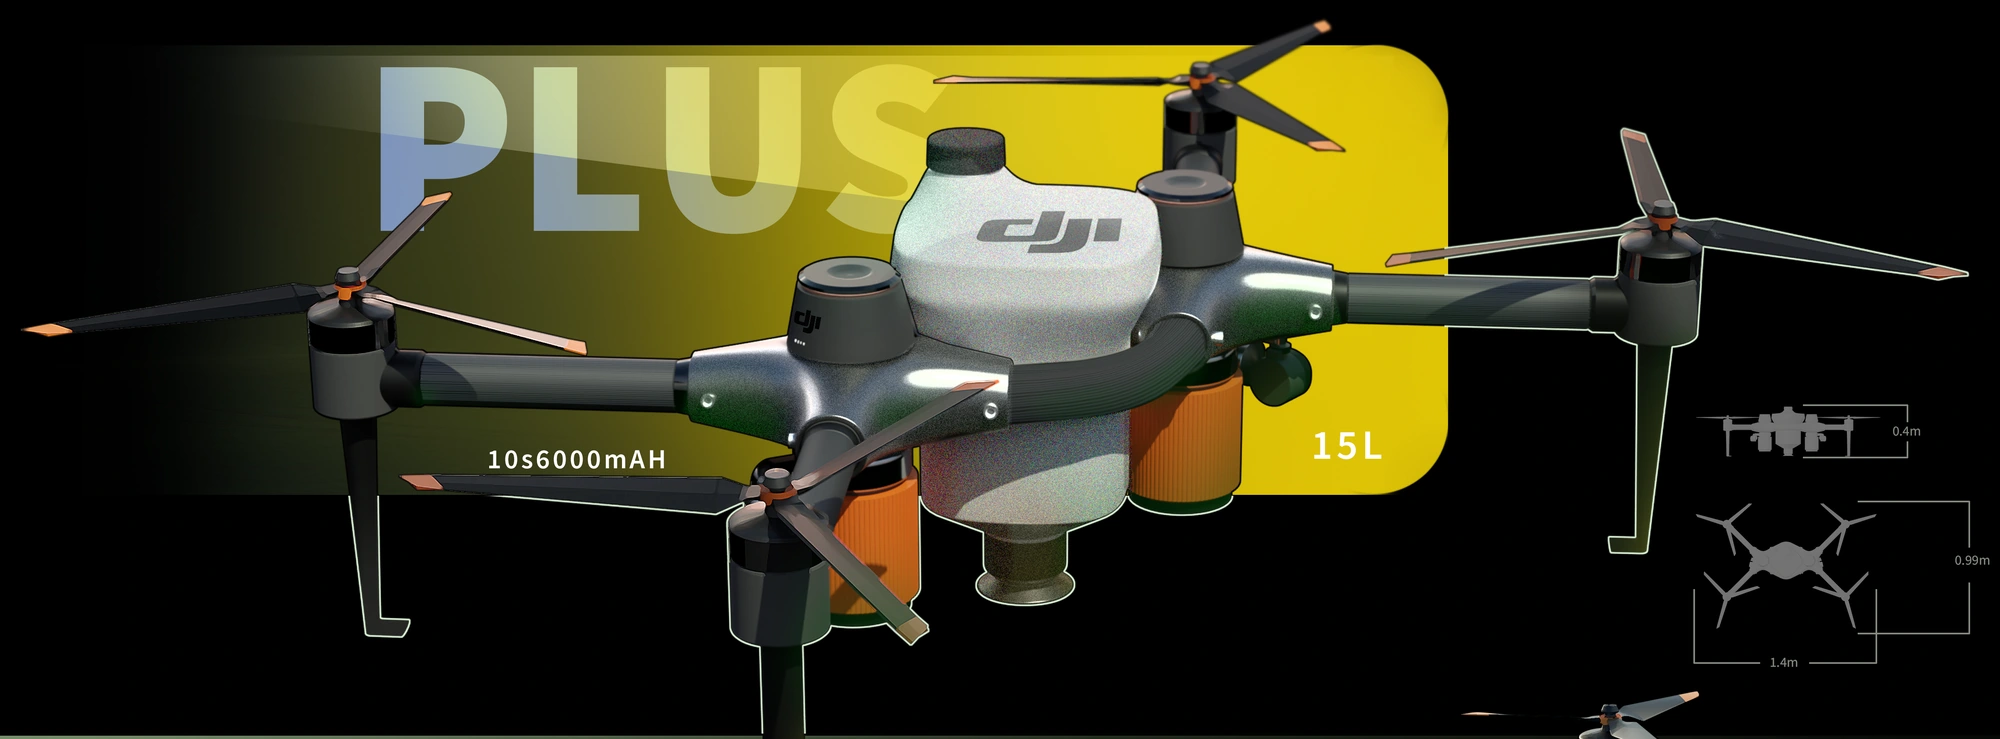
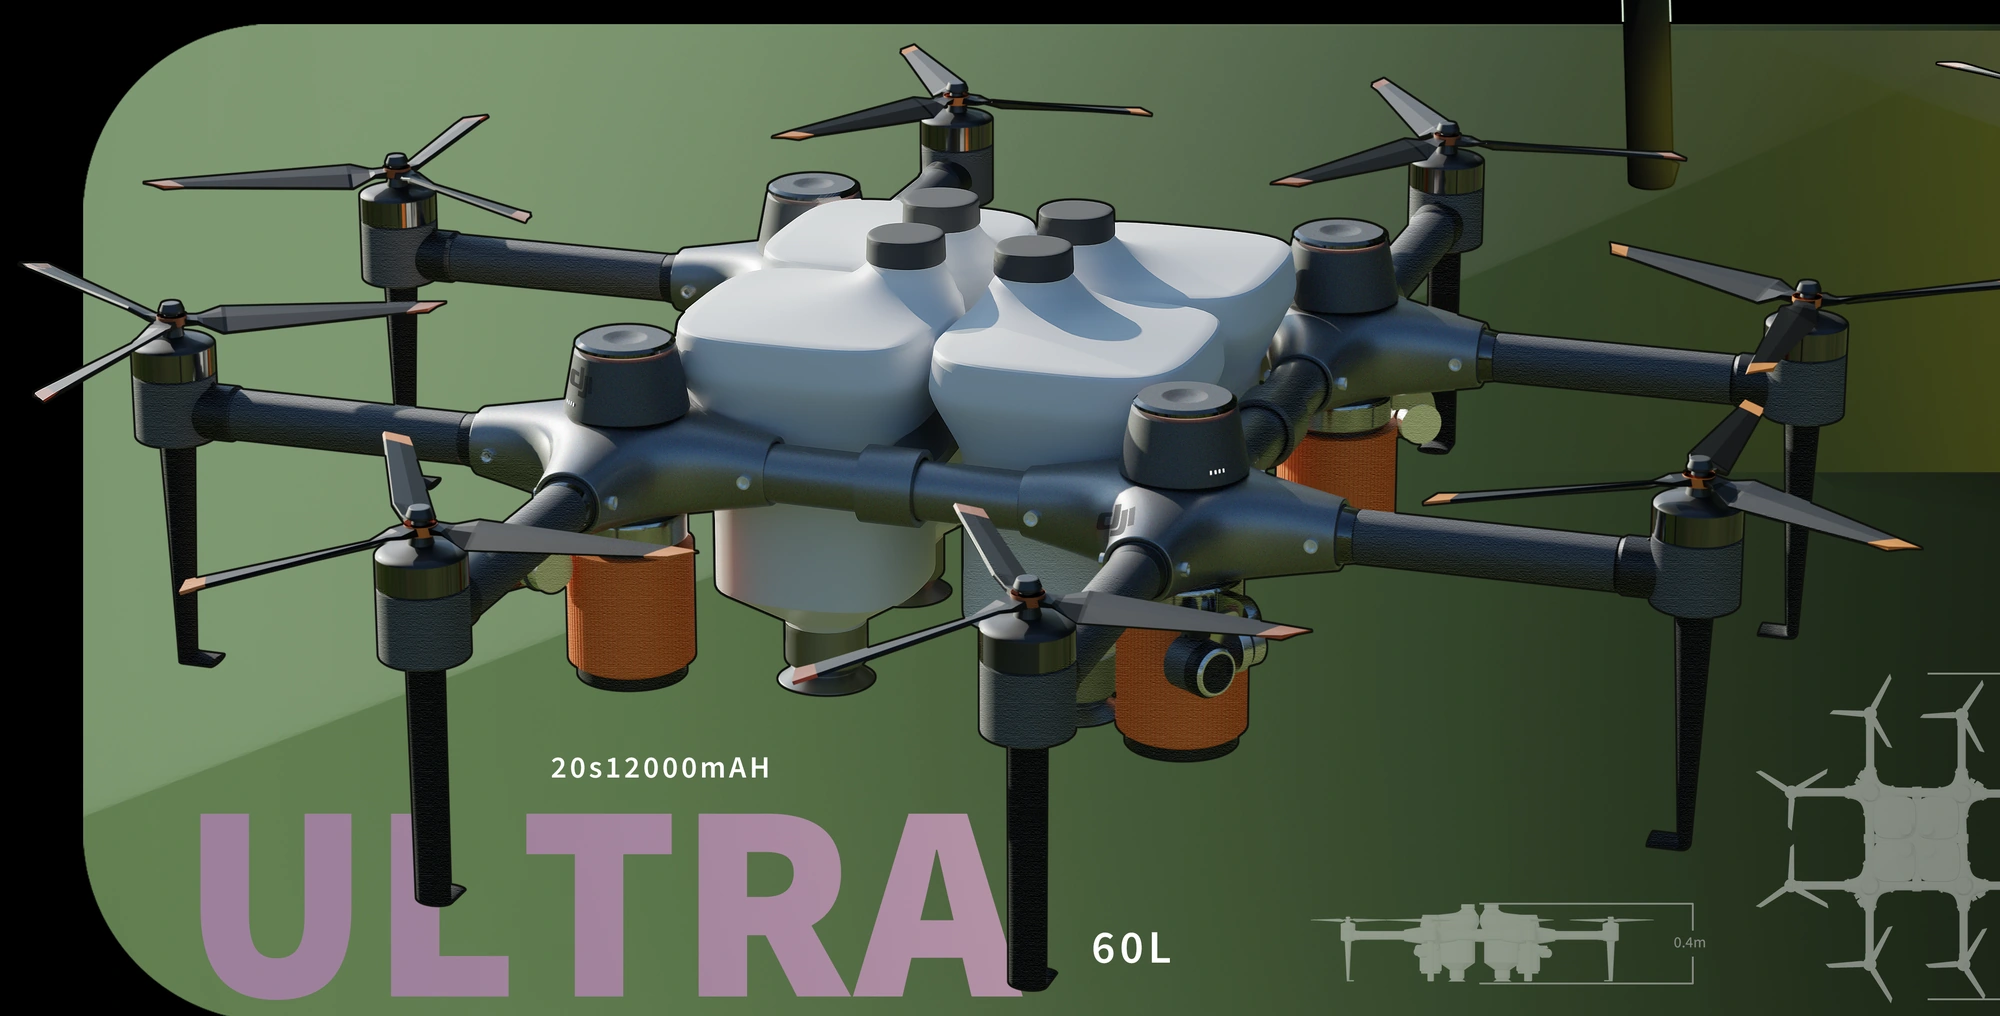
共用部件、拆装结构与 Basic / Plus / Ultra 配置。
从共用部件出发,按作业需求重新组织配置。
以拆装、连接与部件复用为线索,探索从轻量作业到更大规模配置的连续变化。
原展板以螺栓连接和可替换部件描述机架结构。悬停或聚焦部件查看对应位置,点击打开局部大图。
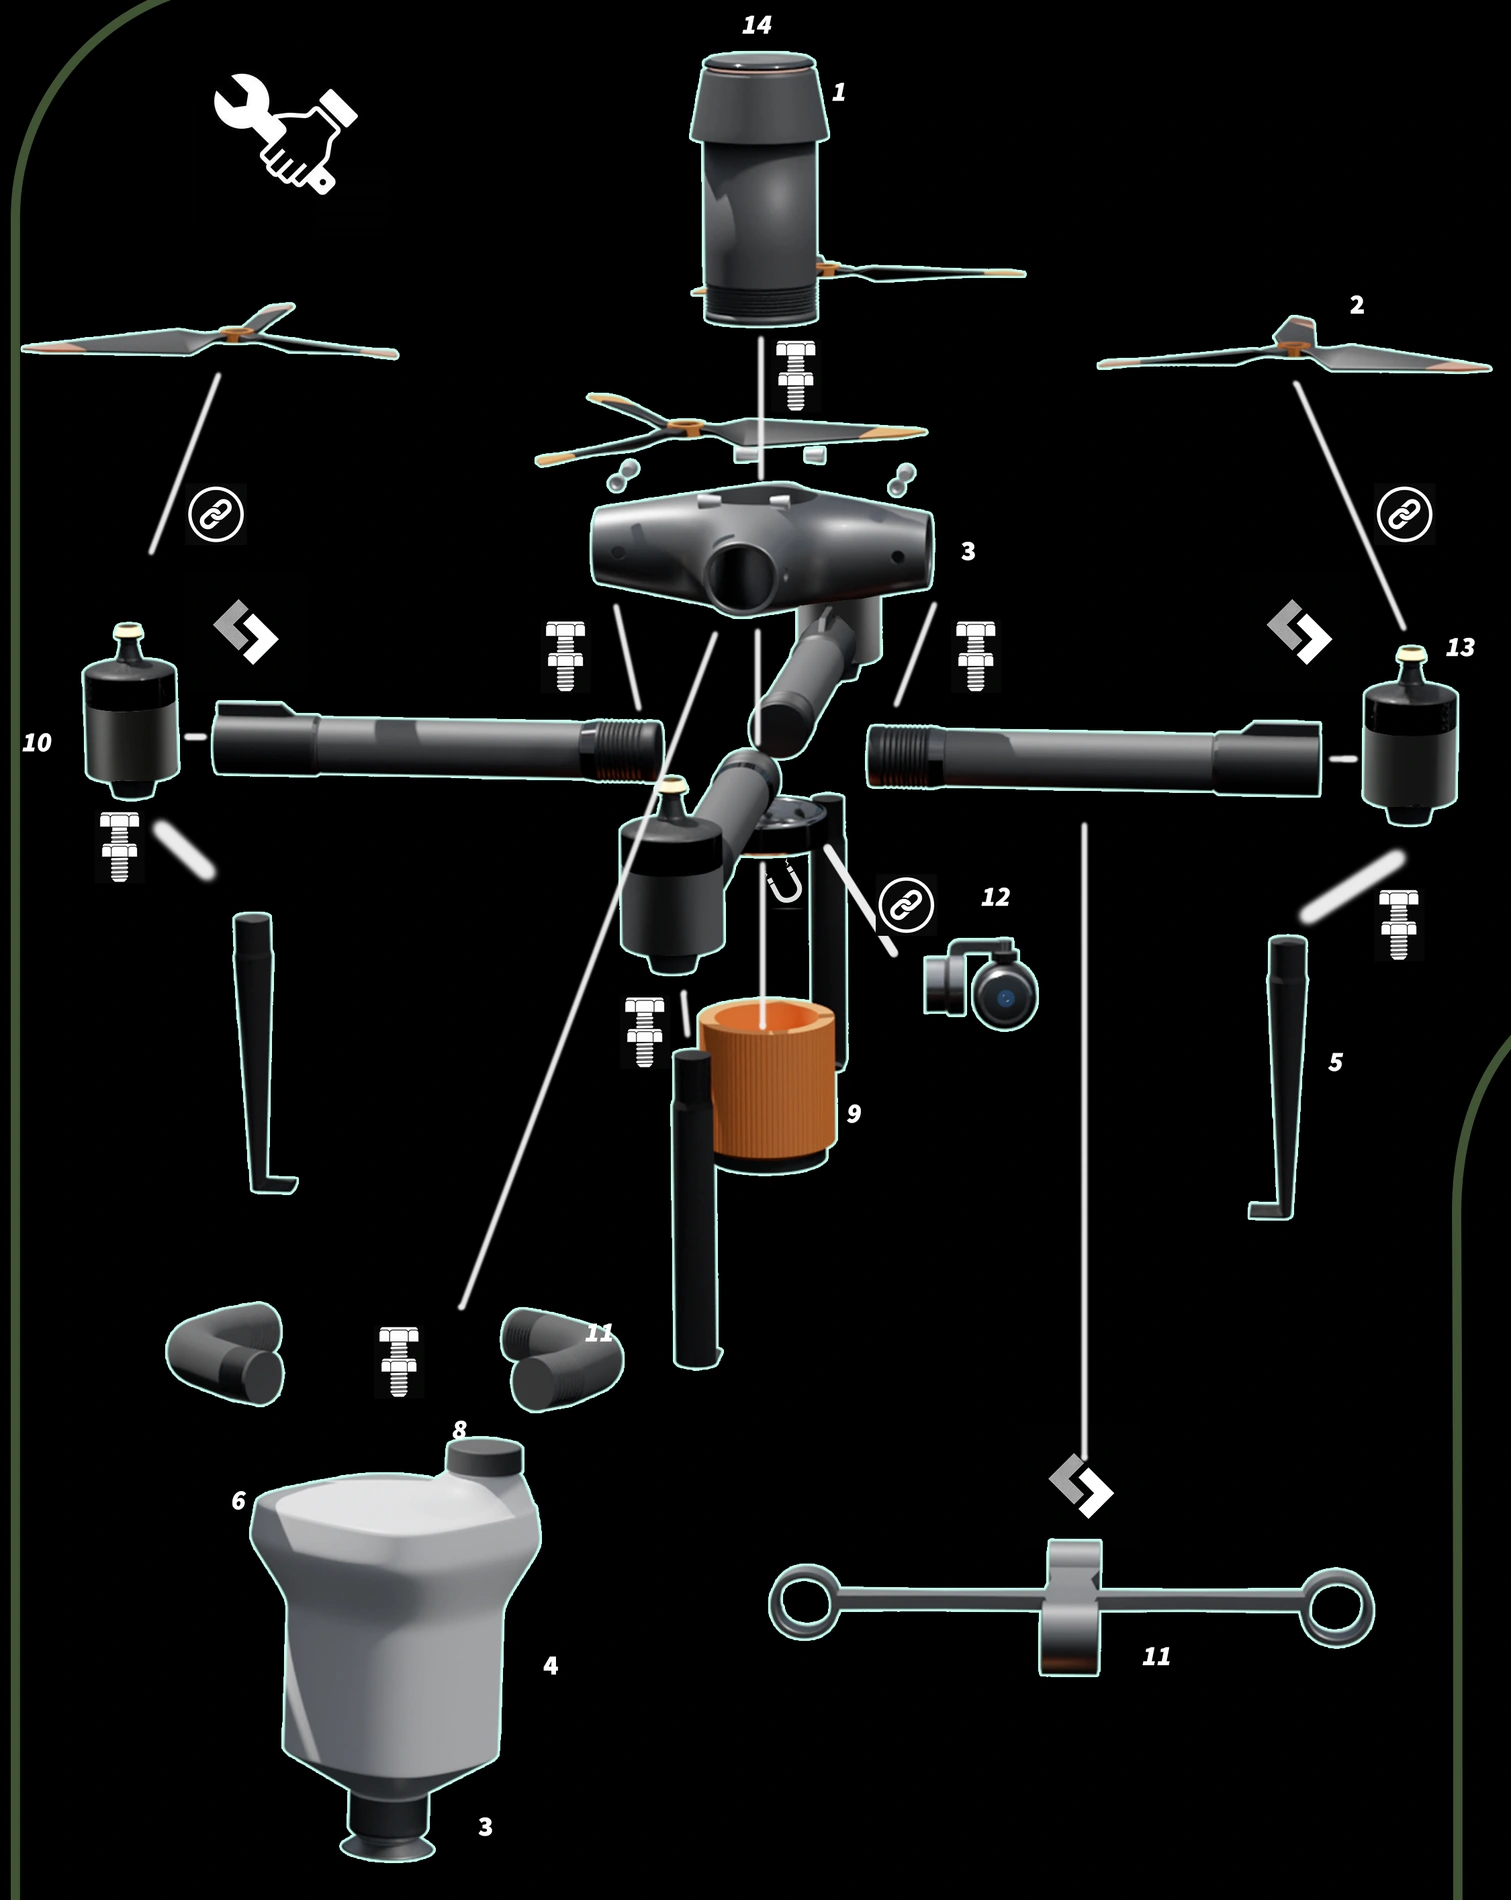
主体渲染、零件与拆解图均截取自原展板 p6。
概念设计:图中容量、电池与尺寸为原作品标注,不代表实测性能。本文不推算载重、续航或机械强度;部件编号与清单的对应关系仍需核对。
从用户流程到自适应遥控器,连接装配、识别与反馈。
从配置选择到作业反馈,让用户决策、物理连接与软件响应形成清晰的协作关系。
概念流程。悬停查看关联路径,点击节点展开操作与反馈。
Basic / Plus丘陵、梯田、小地块
Ultra大面积作业
回答“当前装了什么、属于何种形态”。
回答“机械连接是否可靠锁止”。
概念流程:模块识别方式、机械锁止检测与放行机制均未完成真实硬件验证。图中节点仅用于浏览设计说明。
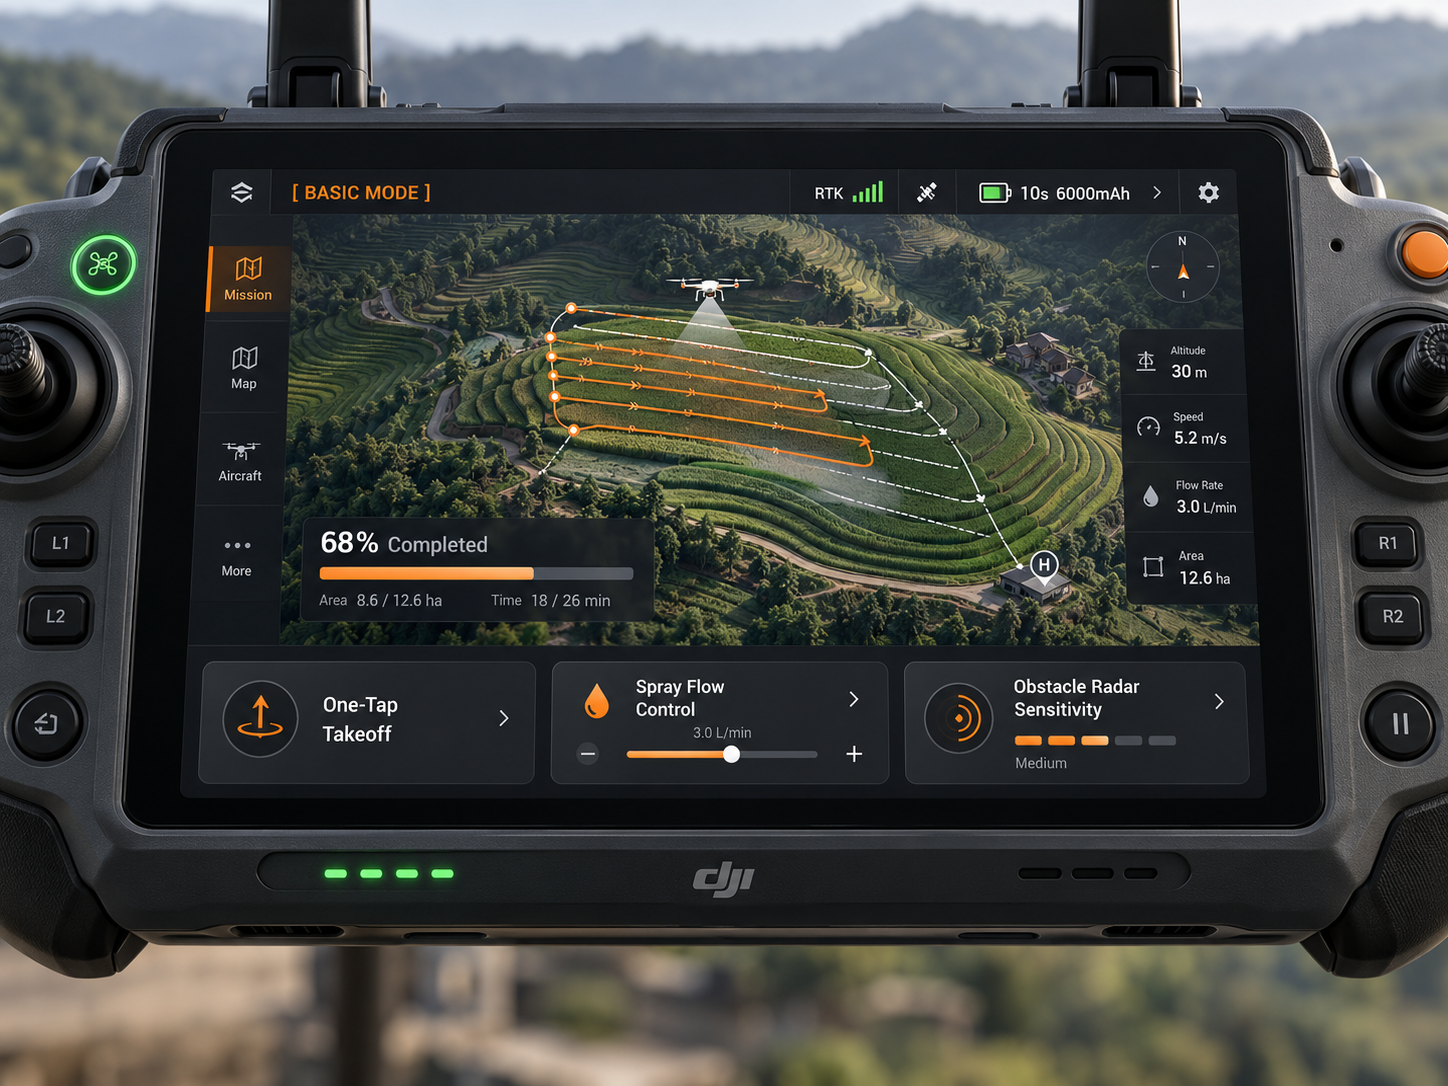
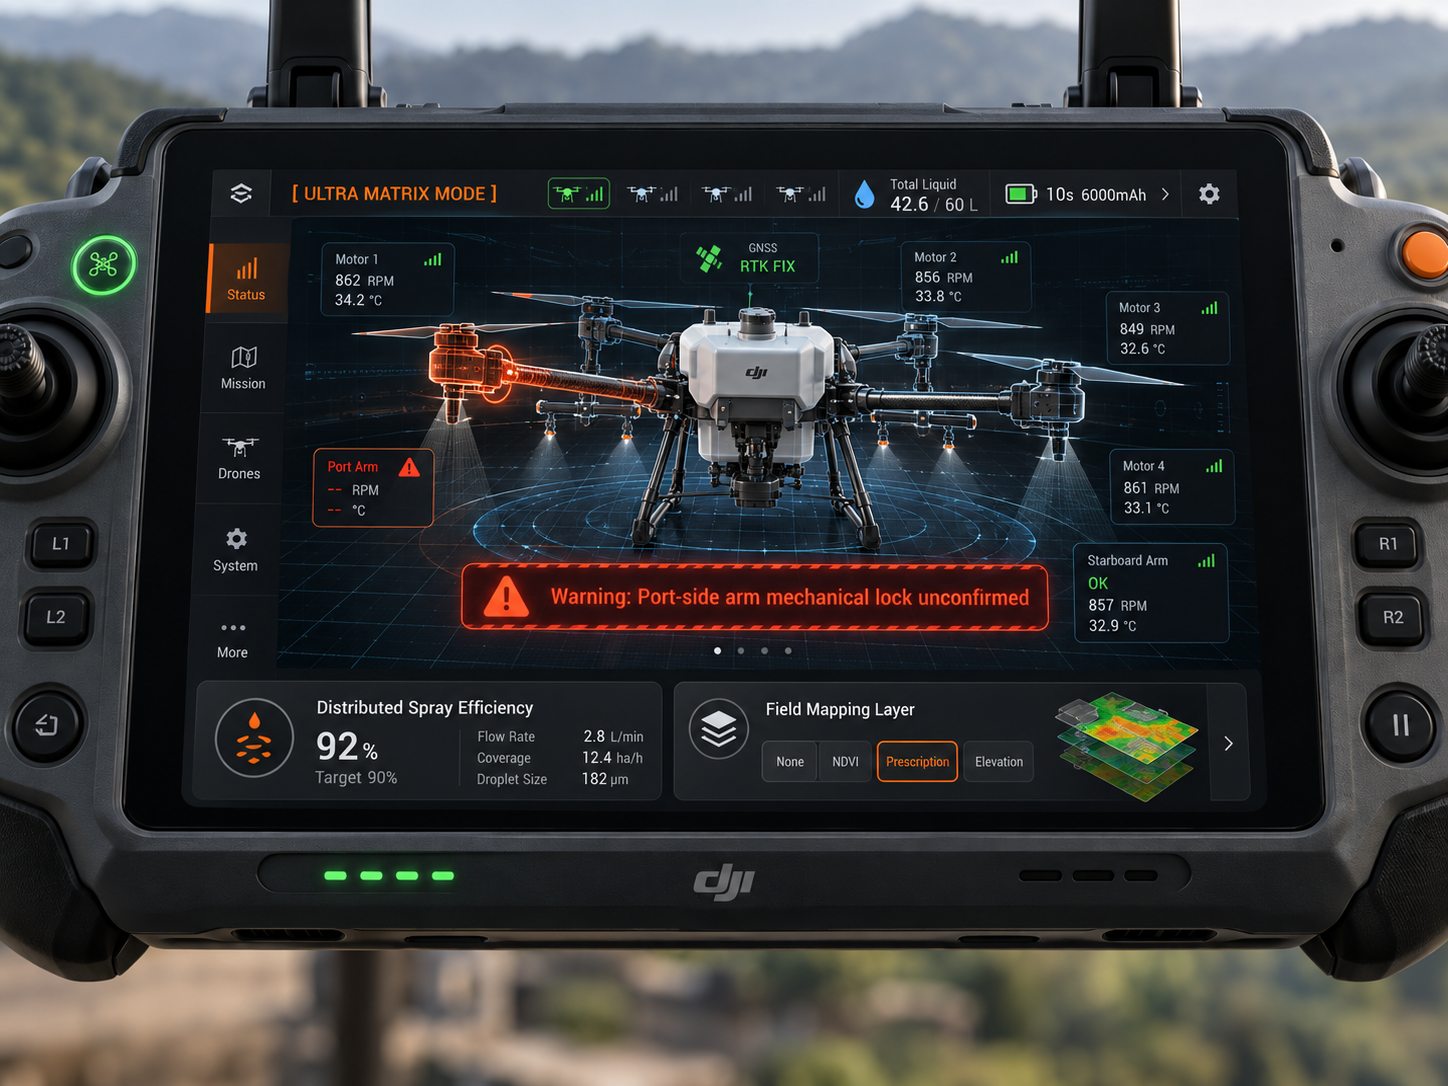
同一套遥控器,随作业配置调整信息层级。
静态概念样机。图中百分比、运行参数与警报均为概念场景演示数据,未经过真实飞行测试;不连接硬件或执行飞行控制。
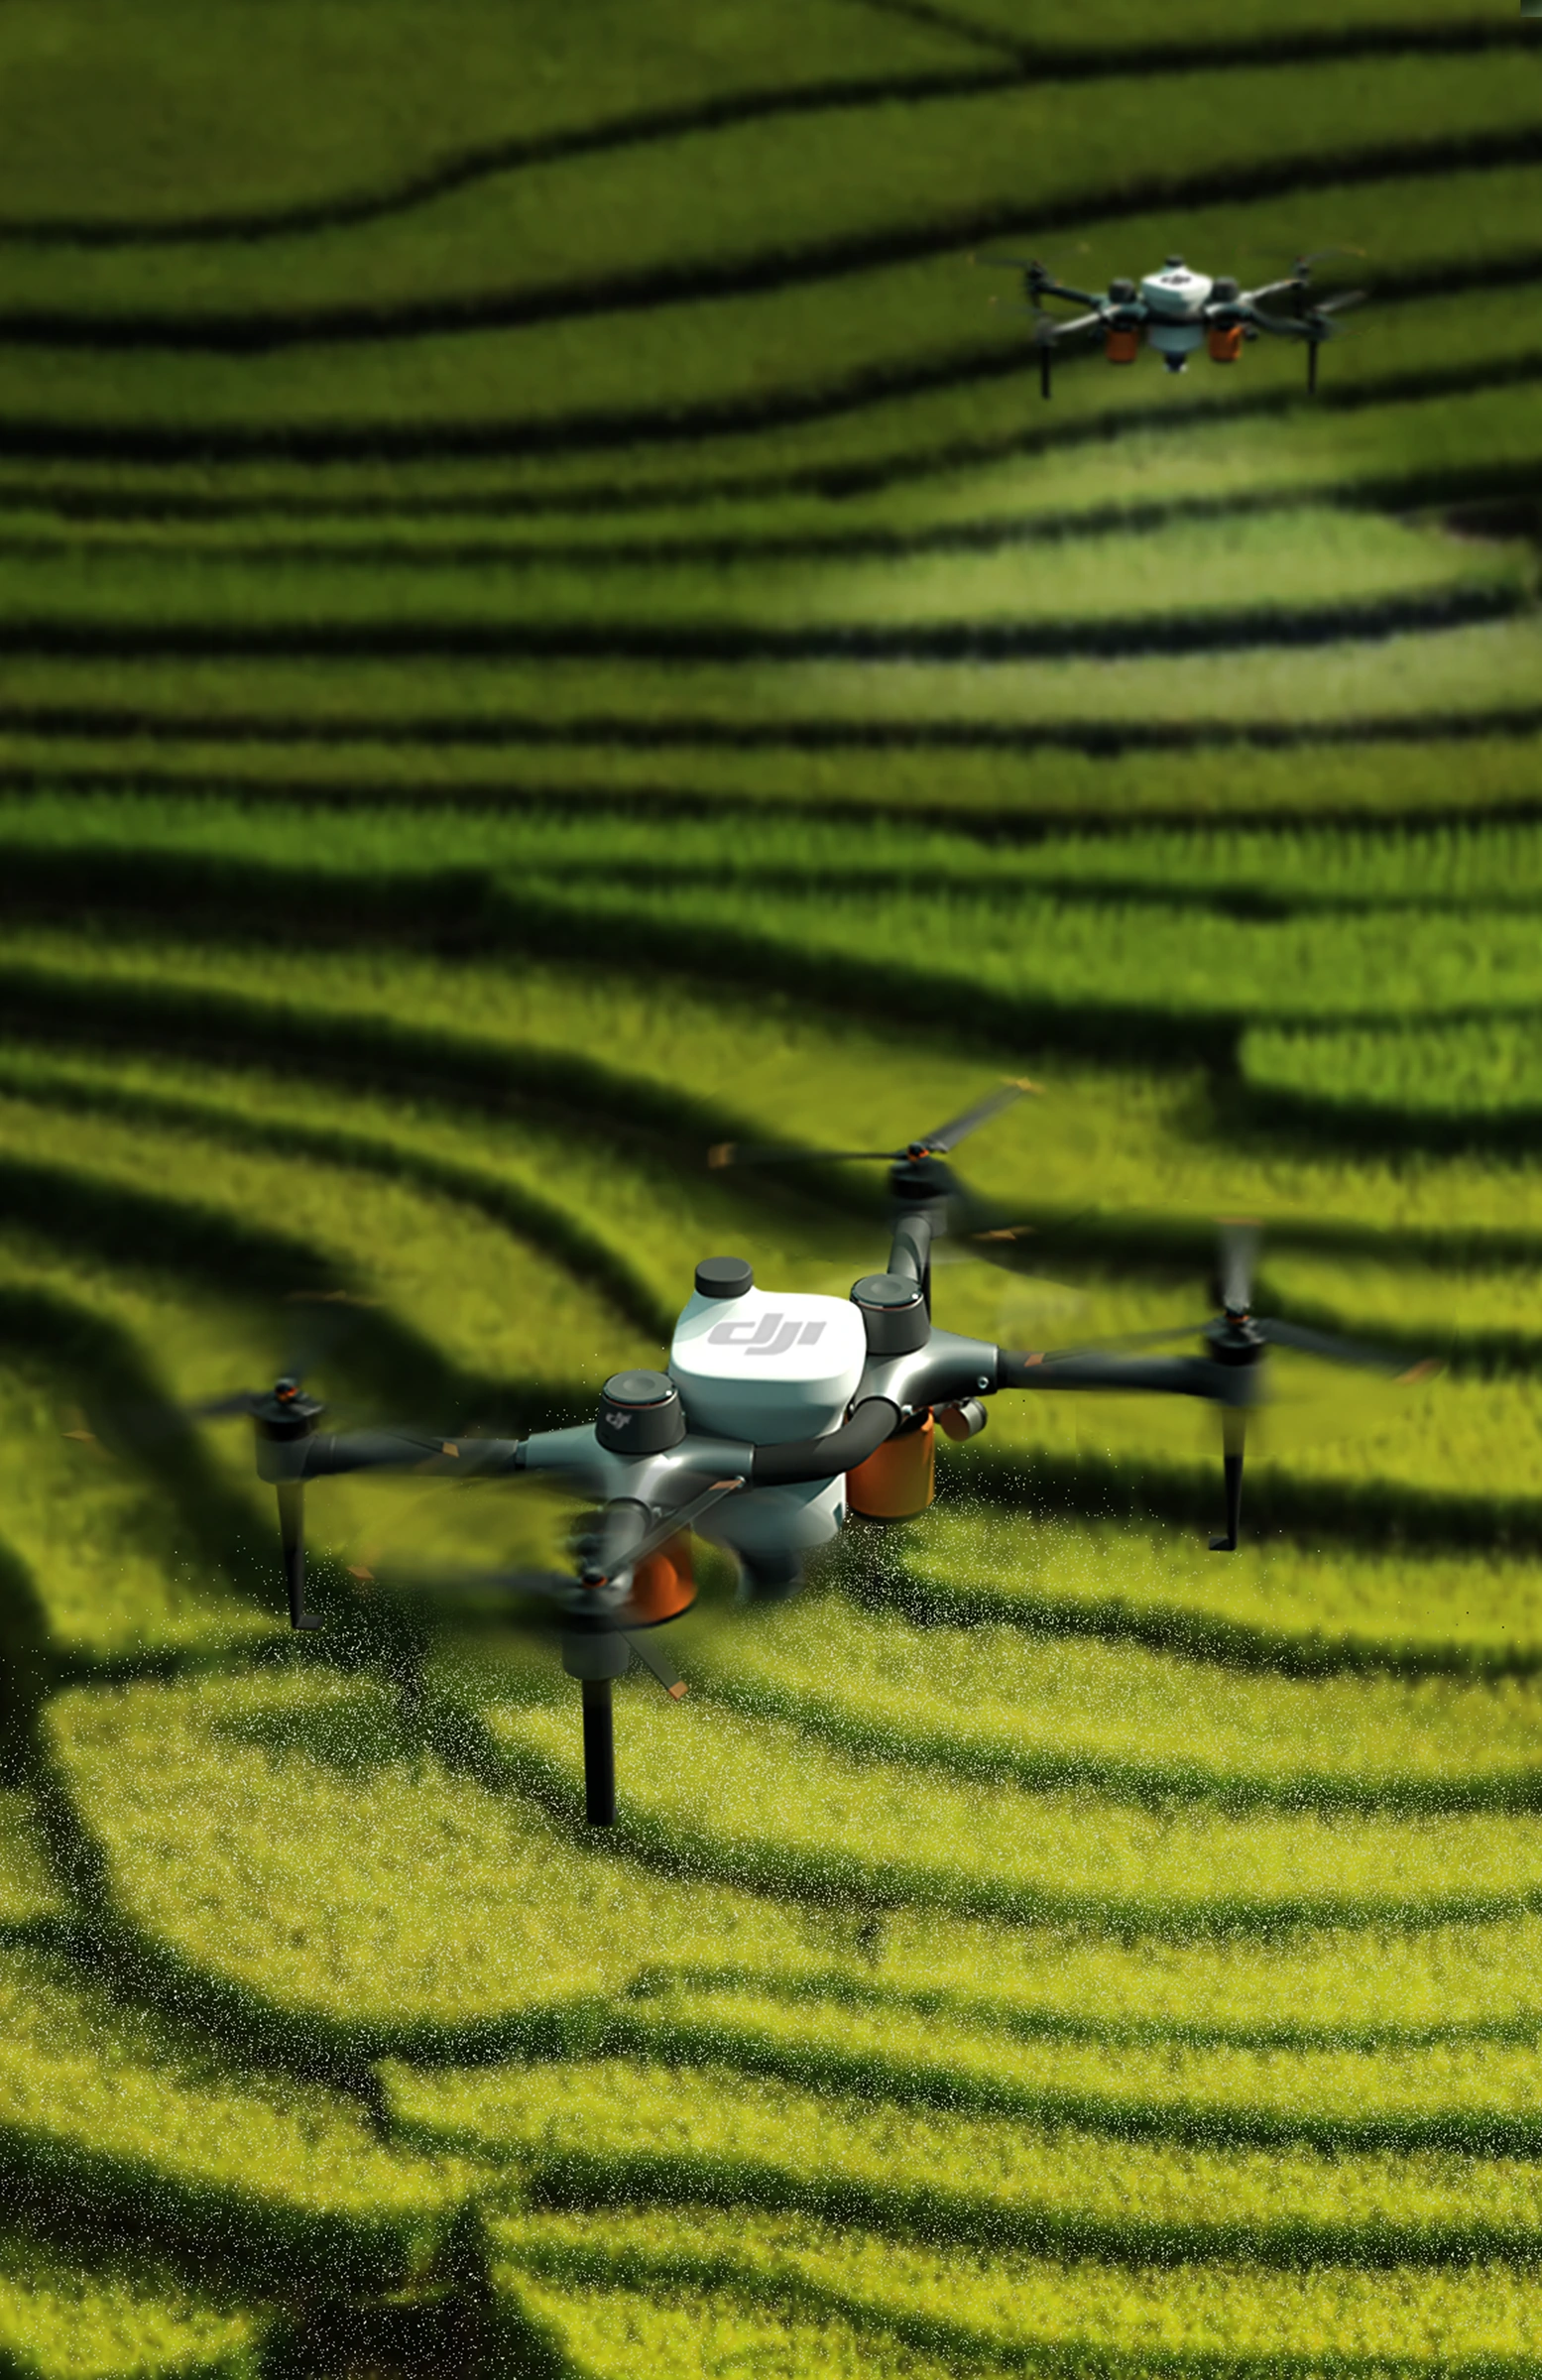
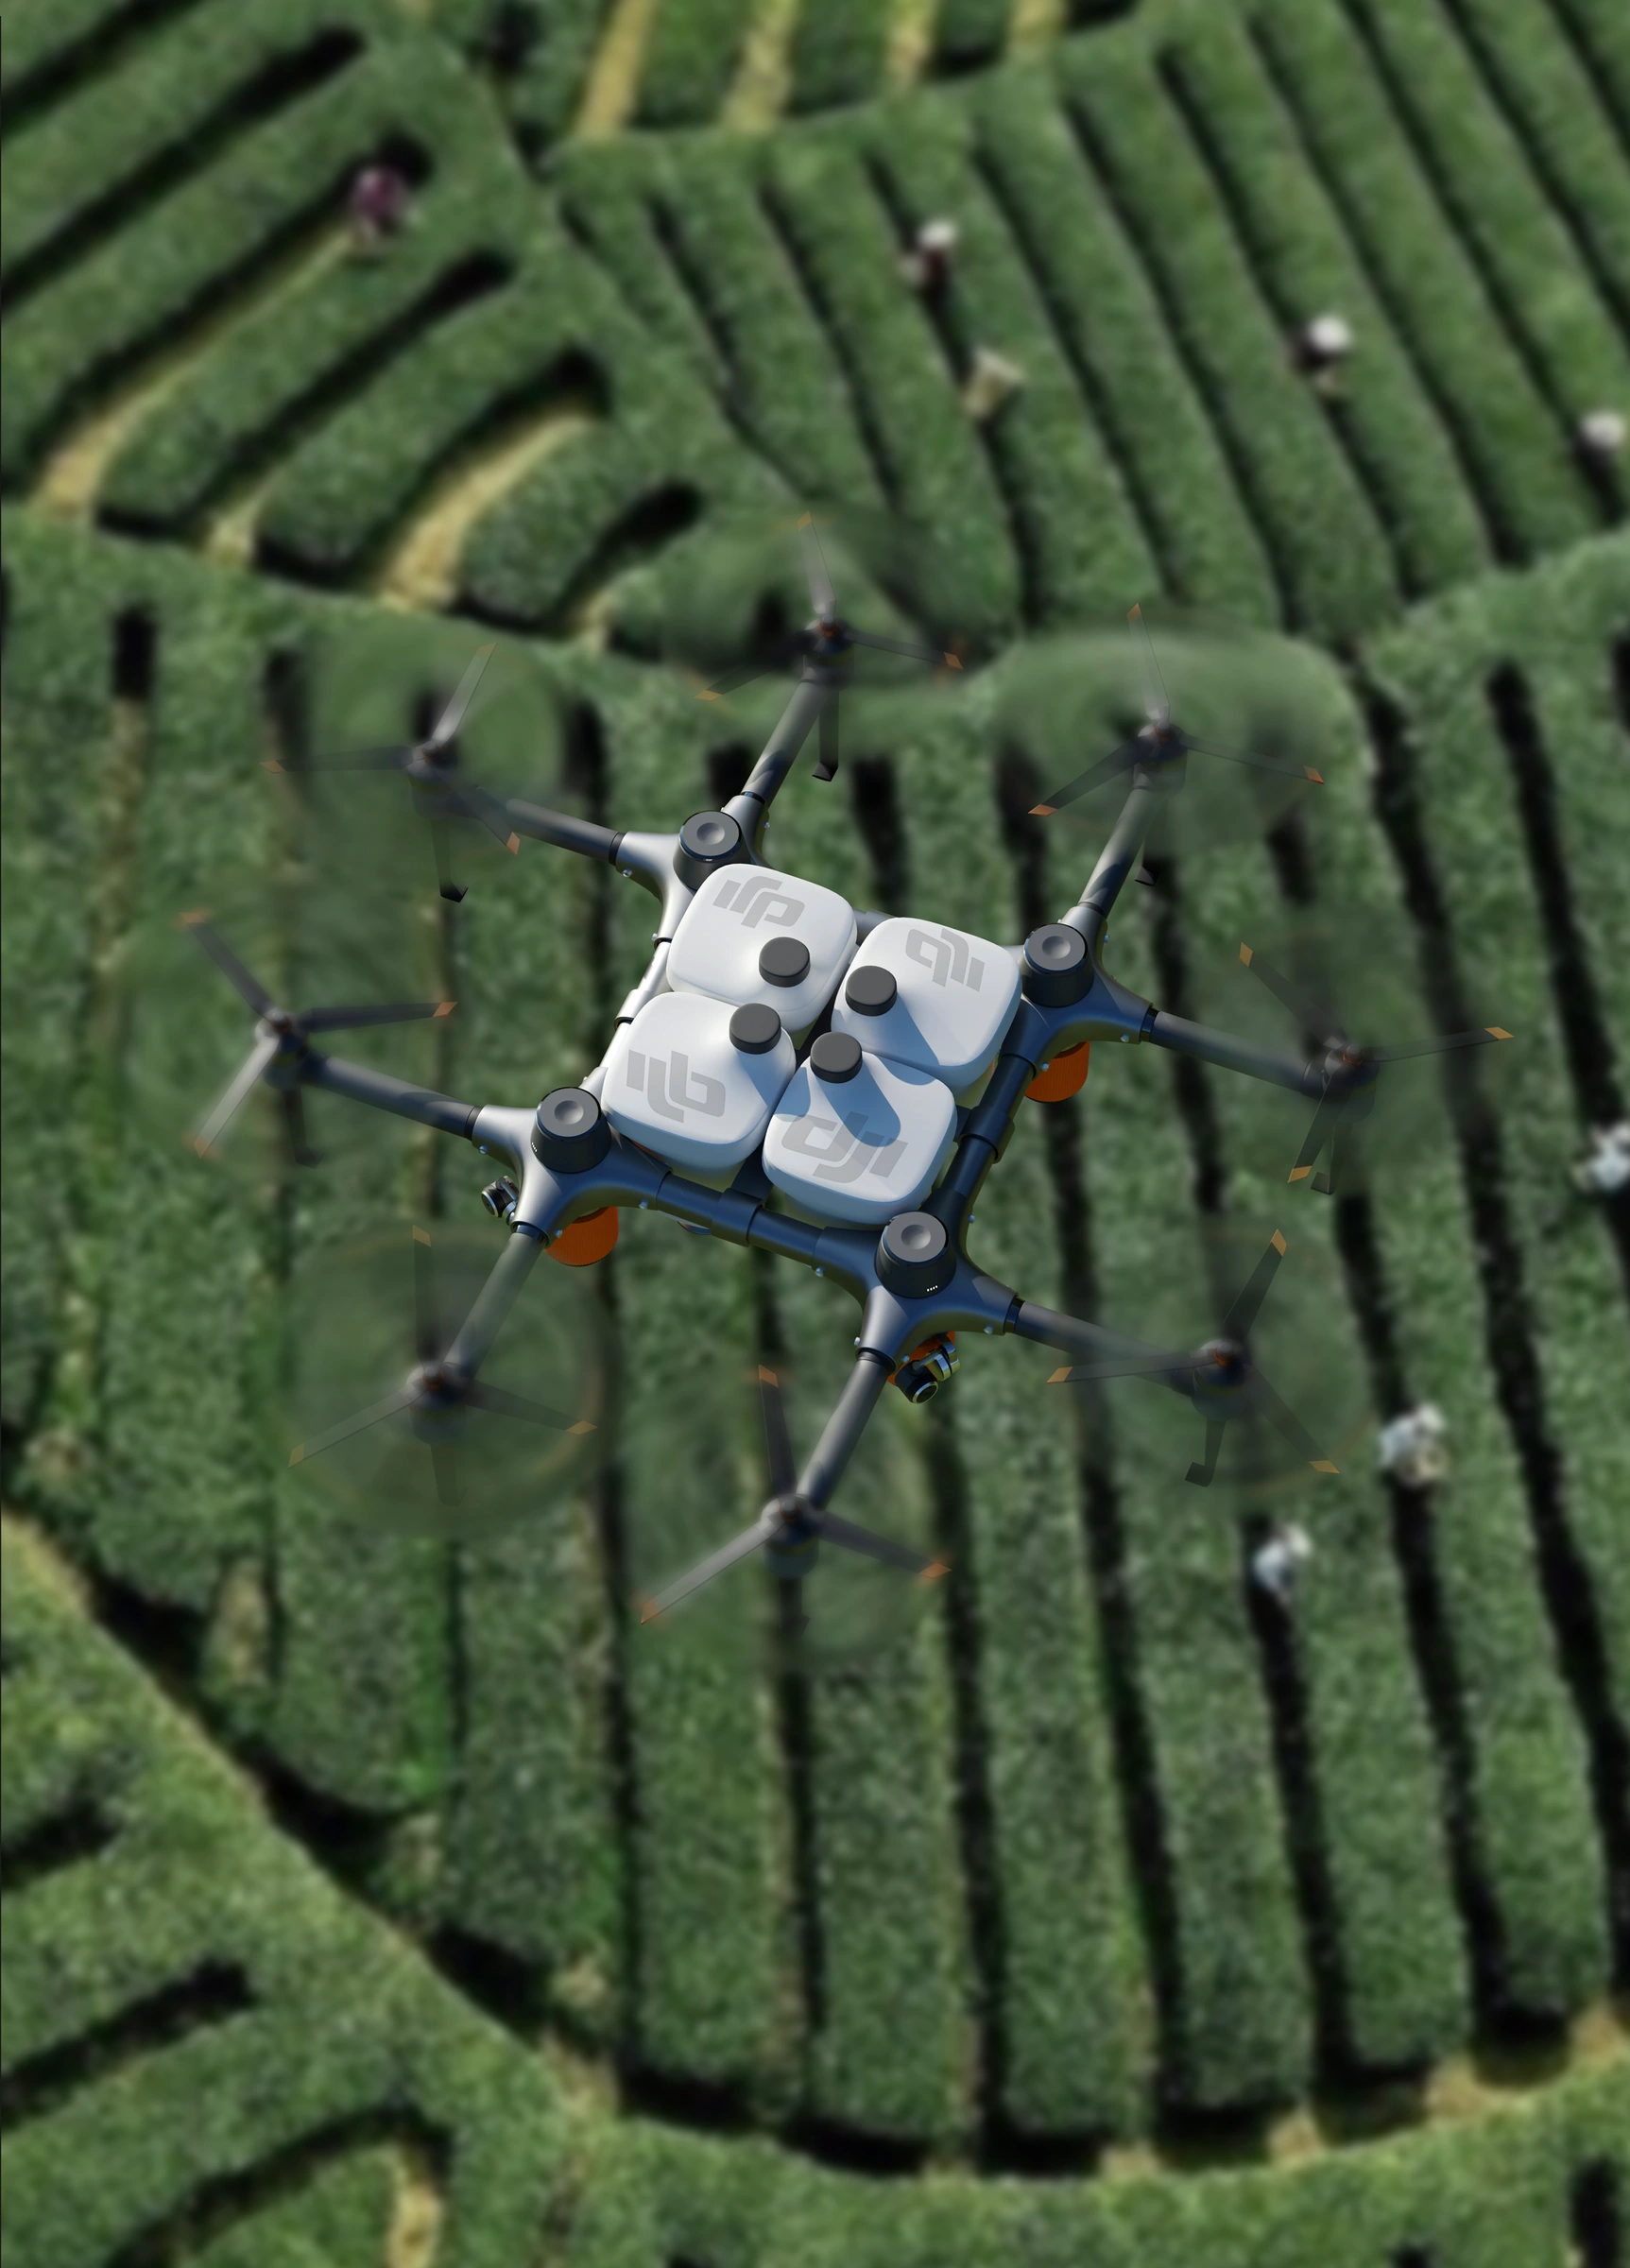
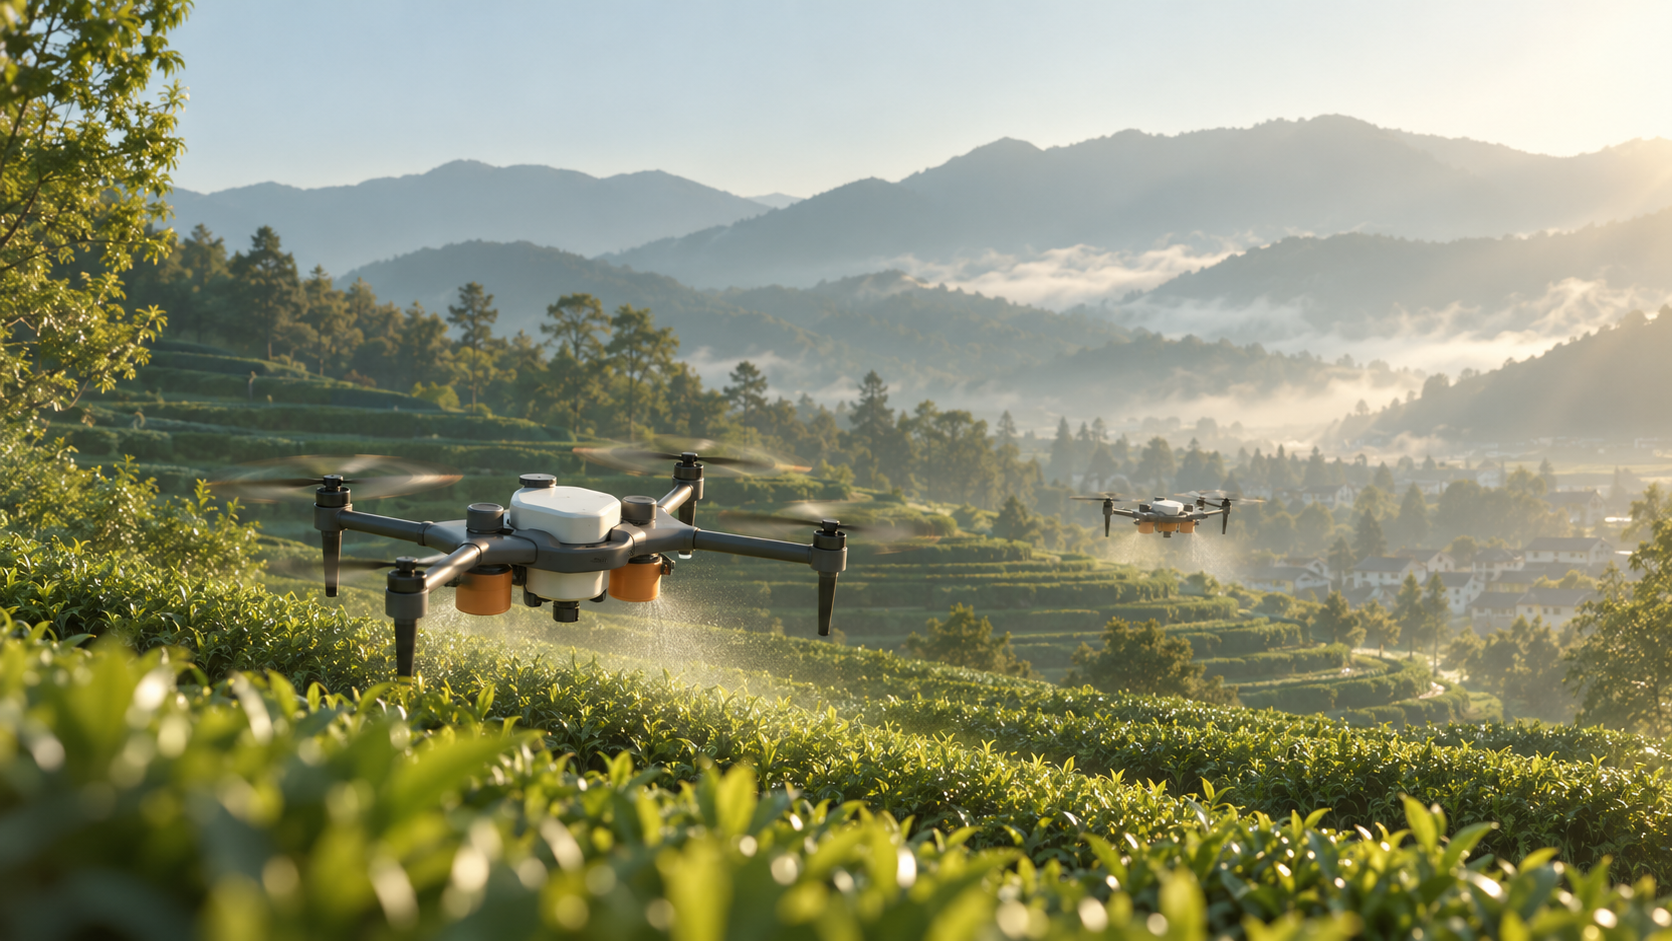
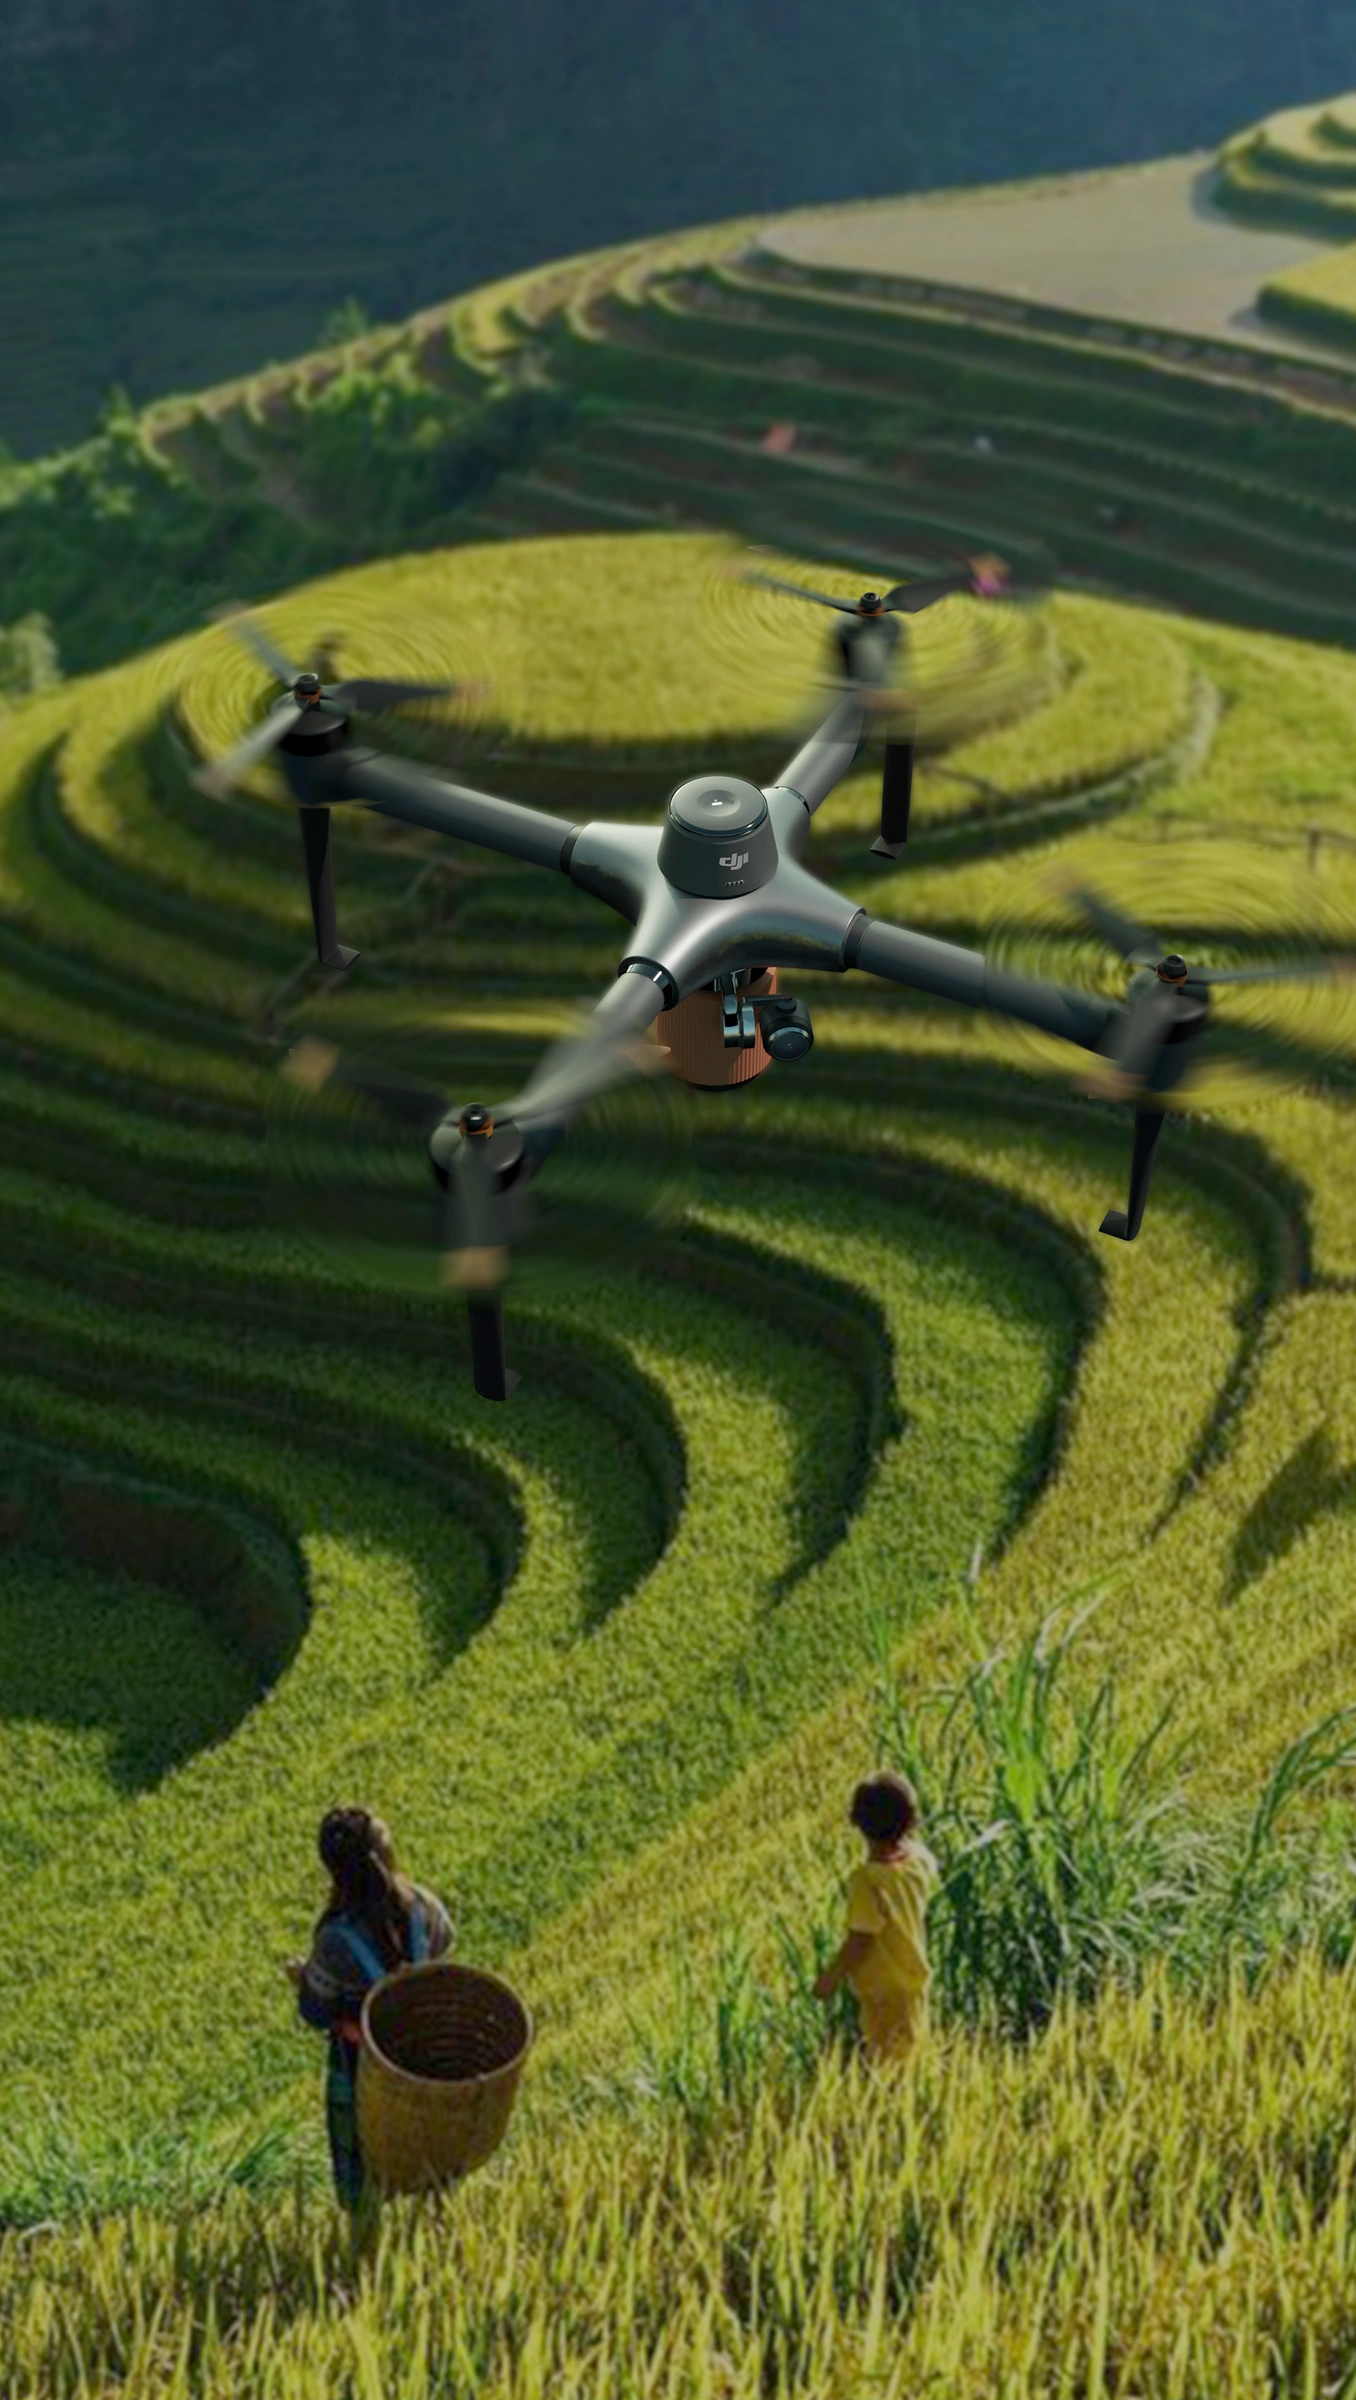
梯田与连片种植行列中的三种配置设想。
从丘陵梯田到连片种植行列,探索同一套模块在不同作业情境中的组合方式。
按原顺序查看 P1–P8 完整展板,点击放大浏览。